Komponenty systemu wizji maszynowej: kamera, obiektyw, oświetlenie i komputer
Spis treści
System wizji maszynowej ma pięć części roboczych: kamerę, która zamienia detal w piksele, obiektyw, który ustala pole widzenia i ostrość, oświetlenie, które tworzy kontrast potrzebny oprogramowaniu, interfejs (GigE Vision, USB3 Vision lub CoaXPress), który przenosi obrazy do komputera, oraz komputer PC, który uruchamia inspekcję i każe PLC zaakceptować lub odrzucić detal. Częstym błędem jest zła decyzja w jednym z pierwszych trzech elementów i próba naprawienia jej większym komputerem.
Poniżej każdy komponent w kolejności, w jakiej należy go specyfikować, a następnie dobór komputera PC: CPU, NVIDIA Jetson lub dyskretny GPU, z prawidłowo policzonymi portami PoE i gniazdami frame grabbera.
Z czego składa się system wizji maszynowej
Od kontroli etykiety jedną kamerą po wielokamerową linię inspekcji powierzchni łańcuch jest ten sam:
- Wyzwalanie: czujnik fotoelektryczny lub enkoder informuje kamerę, kiedy detal jest w pozycji.
- Oświetlenie: zapala się, często stroboskopowo, aby wyróżnić daną cechę.
- Obiektyw i kamera: tworzą obraz i go digitalizują.
- Interfejs i okablowanie: przenoszą obraz do hosta, często razem z zasilaniem kamery.
- Komputer wizyjny: uruchamia oprogramowanie inspekcyjne (narzędzia regułowe, wytrenowany model AI lub oba).
- Wyjście: sygnał do PLC, bramka odrzutu i zapis identyfikowalności.
Najpierw specyfikuj fizykę, na końcu moc obliczeniową: komputer widzi tylko kontrast i rozdzielczość, które dostarcza optyka.
Kamera do wizji maszynowej: rozdzielczość, matryca i migawka
Zacznij od najmniejszej cechy, którą trzeba zobaczyć, a nie od liczby megapikseli z karty katalogowej. Artykuł o podstawach obiektywów w Vision Systems Design podaje robocze wartości orientacyjne: około 3 piksele na cechę do wykrycia, 4 do określenia orientacji, 10 do rozpoznania i 16 do identyfikacji (Vision Systems Design, 2024).
Przykład obliczeniowy: chcesz wykryć rysę 0,2 mm w polu widzenia o szerokości 100 mm. Przy 3 pikselach na cechę daje to 100 / 0,2 x 3 = 1500 pikseli na szerokości pola. Matryca o szerokości około 2000 pikseli pokrywa to z zapasem. Aby sklasyfikować wadę, a nie tylko ją znaleźć, reguła 10 pikseli podnosi wymaganie do 5000 pikseli lub do mniejszego pola widzenia na kamerę.
Inne wybory dotyczące kamery, równie ważne jak rozdzielczość:
- Skanowanie obszarowe czy liniowe: obszarowe dla pojedynczych detali; liniowe dla materiału ciągłego (wstęga, arkusz, folia) lub walców obracanych przed kamerą.
- Monochromatyczna czy kolorowa: kolor wybieraj tylko wtedy, gdy kolor jest wadą.
- Migawka globalna czy rolling: poruszające się detale wymagają migawki globalnej lub stroboskopu wystarczająco krótkiego, by zatrzymać ruch.
- Liczba klatek na sekundę: detale na sekundę plus zapas.
Obiektyw: ogniskowa, odległość robocza i kontrast
Obiektyw decyduje, jak duża część detalu mieści się na matrycy i jak ostre są krawędzie. Zwykłe pierwsze przybliżenie to ogniskowa = (szerokość matrycy x odległość robocza) / poziome pole widzenia (Vision Systems Design).
Przykład: matryca o szerokości 8,8 mm, odległość robocza 300 mm i pole widzenia 100 mm z powyższego przykładu dają 8,8 x 300 / 100 = 26,4 mm. Standardowe obiektywy występują w stałych stopniach, a ponieważ ogniskowa i pole widzenia są odwrotnie zależne, wybór standardowego obiektywu o stopień krótszego od obliczonej wartości daje nieco szersze pole, zamiast ucinać detal. Tutaj jest to obiektyw 25 mm.
Dwa dodatkowe sprawdzenia przed zamówieniem:
- Pokrycie matrycy: koło obrazowe obiektywu musi pokrywać przekątną matrycy, w przeciwnym razie narożniki ulegną winietowaniu.
- Kontrast przy danej rozdzielczości: ten sam artykuł podaje 20% kontrastu jako ogólne minimum dla wizji maszynowej. Tani obiektyw na matrycy o wysokiej rozdzielczości daje liczbę pikseli, ale bez szczegółów.
Oświetlenie: komponent, który decyduje, czy to zadziała
To w oświetleniu wygrywa się większość inspekcji. Poradnik Keyence dzieli oświetlenie na trzy metody (dobór oświetlenia Keyence):
| Metoda | Jak działa | Typowe oświetlacze | Dobra do |
|---|---|---|---|
| Odbicie kierunkowe | Obiektyw odbiera bezpośrednie odbicie od powierzchni | Współosiowe, pierścieniowe, listwowe | Płaskie błyszczące detale, grawerowane lub tłoczone oznaczenia na metalu, krawędzie szkła |
| Odbicie rozproszone | Obiektyw odbiera równomiernie rozproszone światło | Niskokątowe, pierścieniowe, listwowe, kopułowe | Odblaski na foliach i zakrzywionych błyszczących detalach, wyszczerbienia i struktura ciemnej gumy |
| Światło przechodzące (podświetlenie) | Światło od tyłu; obiektyw widzi sylwetkę | Podświetlacz powierzchniowy, listwowy | Kontury, obecność otworów, szczeliny i wymiary |
Kolor też ma znaczenie. Ten sam poradnik zauważa, że obiekt oświetlony kolorem dopełniającym wygląda niemal na czarny, że światło czerwone łatwiej przenika przez folie (przydatne do odczytu nadruku pod opakowaniem) oraz że podczerwień może ograniczyć odbicia od powierzchni niektórych materiałów. Przetestuj oświetlenie na prawdziwych dobrych i złych detalach, zanim zamrozisz wybór kamery i obiektywu; lepsze światło często zastępuje bardziej złożony algorytm.
Interfejsy kamer: GigE Vision, USB3 Vision i CoaXPress
Interfejs określa długość kabla, przepustowość, możliwość zasilania kamery przez kabel danych oraz to, czego potrzebuje komputer po swojej stronie. GigE Vision i USB3 Vision korzystają z interfejsu programistycznego GenICam, więc oprogramowanie napisane dla jednego producenta kamer zwykle działa także z innym (A3 GigE Vision, A3 USB3 Vision).
| GigE Vision | USB3 Vision | CoaXPress 2.0 | |
|---|---|---|---|
| Organizacja normalizacyjna | A3 (AIA) | A3 (AIA) | JIIA |
| Łącze | Gigabit Ethernet; 10 GigE i agregacja łączy od wersji 2.0 | USB 3.x, teoretycznie 5 Gbps w USB 3.0 | Do 12,5 Gbps na połączenie (CXP-12); cztery połączenia dają 50 Gbps |
| Długość kabla | Do 100 m na CAT5e/CAT6; obsługiwane jest także światłowodowe | Pięć metrów pasywnie, więcej z kablami aktywnymi | 30 m przy 12,5 Gbps, 72 m przy 6,25 Gbps, ponad 100 m przy 3,125 Gbps |
| Zasilanie przez kabel | Tak, przez Power over Ethernet | Tak, zasilanie i dane w jednym kablu | Tak, dane, sterowanie, wyzwalanie i zasilanie w jednym kablu koncentrycznym |
| Strona hosta | Port Ethernet na kamerę lub switch; porty PoE, jeśli kamery są zasilane | Porty USB 3, najlepiej na oddzielnych kontrolerach | Frame grabber PCIe |
| Najlepsze zastosowanie | Większość gniazd produkcyjnych, długie trasy, wiele kamer | Krótkie trasy, kompaktowe gniazda, stanowiska testowe | Kamery o dużej prędkości lub rozdzielczości, skanowanie liniowe |
Źródła: A3 GigE Vision (wersja 2.0 dodała 10 GigE w listopadzie 2011), A3 USB3 Vision, L-com w sprawie prędkości USB 3.0, Euresys w Vision Systems Design w sprawie CoaXPress 2.0 oraz JIIA, która jest gospodarzem CoaXPress.
Jedna niedawna zmiana: Komitet Techniczny GigE Vision organizacji A3 zatwierdził GigE Vision 3.0 w dniu 17 kwietnia 2026, dodając opcję strumieniowania RDMA (RoCEv2) dla znacznie wyższych prędkości przy niskim obciążeniu CPU (A3). Ma to znaczenie, jeśli planujesz szkielet sieci 10 GigE lub szybszy, a mniej w typowym małym gnieździe inspekcyjnym.
Dobór komputera wizyjnego: CPU, Jetson lub dyskretny GPU
Wybierz klasę mocy obliczeniowej na podstawie rodzaju oprogramowania, a następnie dobierz złącza I/O kamer. Narzędzia oparte na regułach (analiza blobów, pomiar krawędzi, dopasowanie wzorca, OCR) często działają na nowoczesnym procesorze. Modele głębokiego uczenia do wykrywania defektów wymagają akceleratora: modułu NVIDIA Jetson lub dyskretnej karty GPU. Zmierz czas wnioskowania swojego rzeczywistego modelu na kandydackim sprzęcie przed zakupem; nasz przewodnik doboru GPU omawia odpowiednie obliczenia.
| Klasa | Kiedy pasuje | Przykład (z oferty Avalue, którą dostarczamy) | Złącza I/O kamer w danych produktu |
|---|---|---|---|
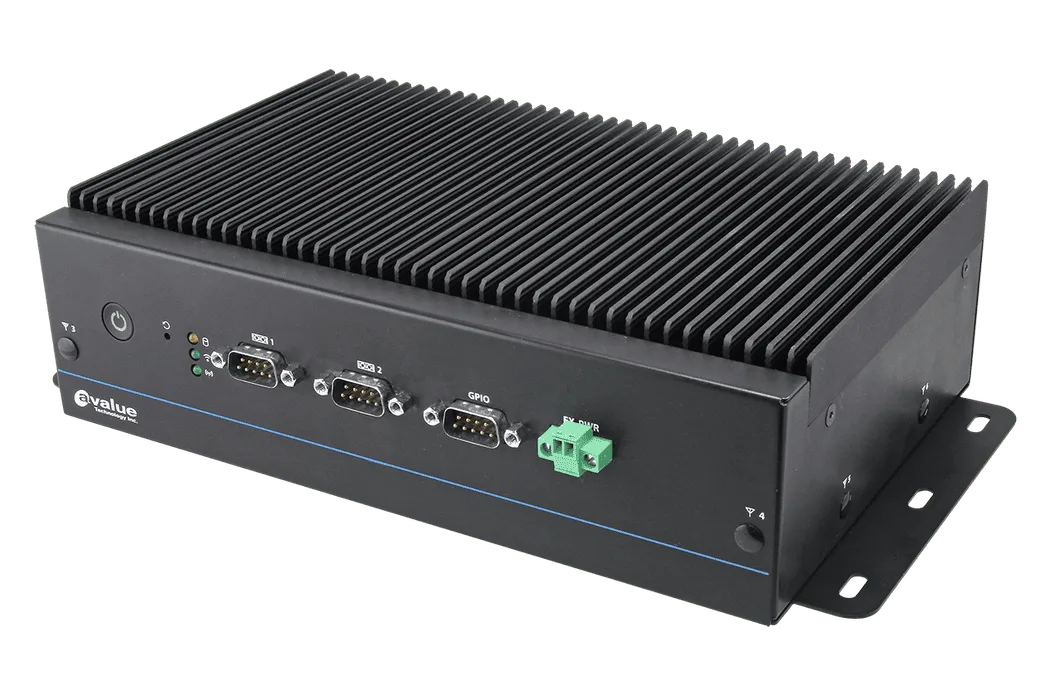
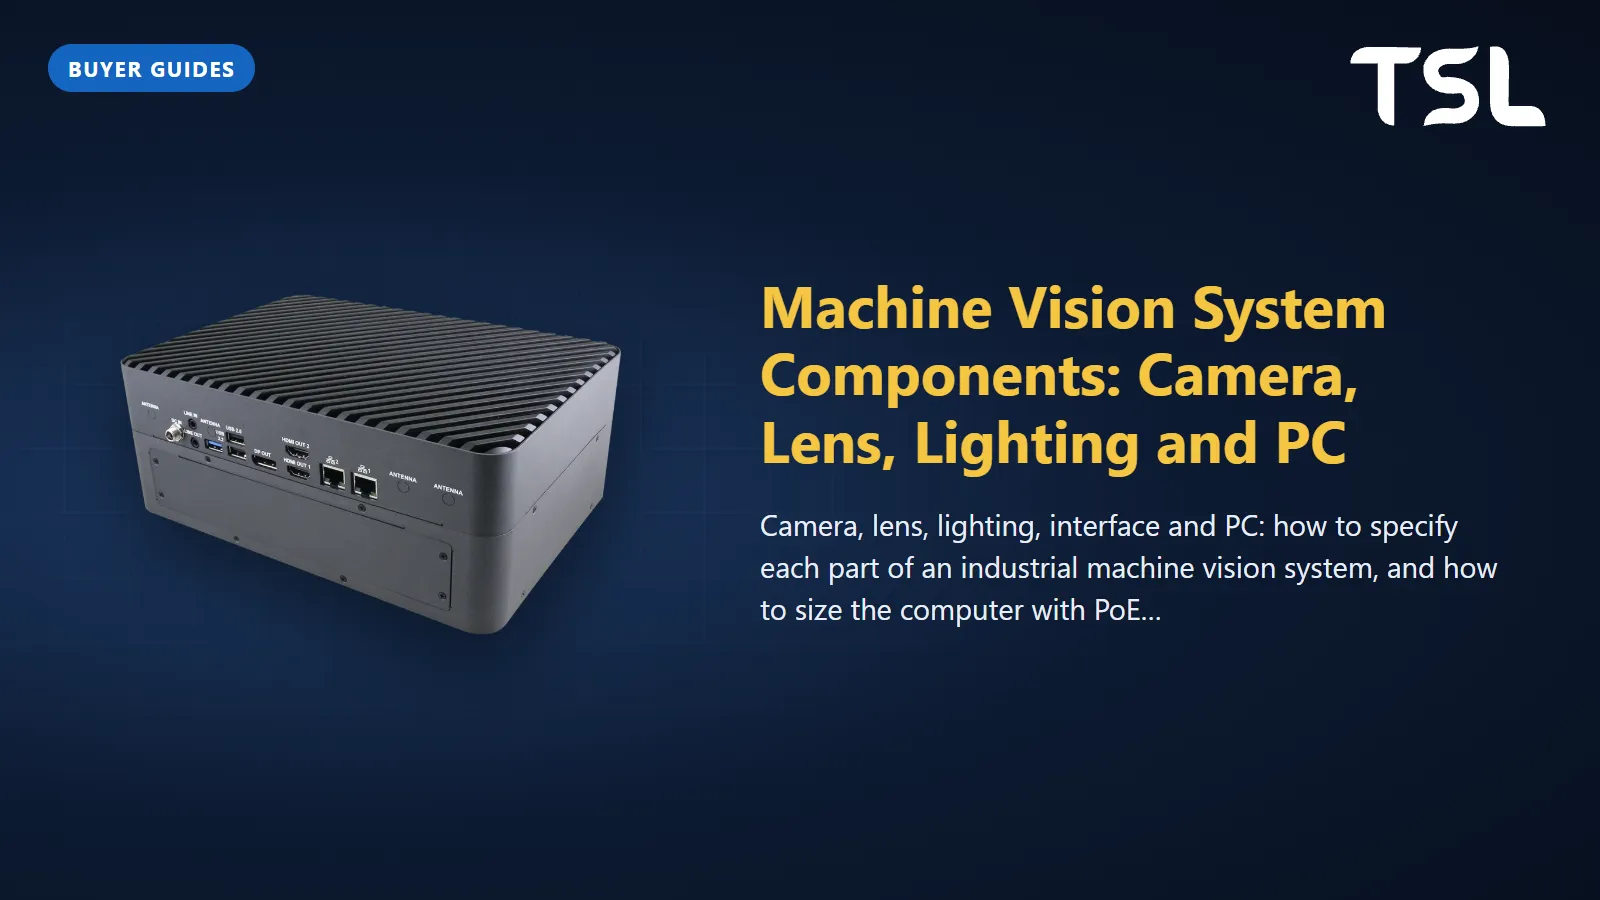
| Bezwentylatorowy komputer x86 typu box z PoE | Kontrola oparta na regułach, kody kreskowe i OCR, lekkie AI | EMS-TGL-PSE: Intel Core i7/i5/i3 11. generacji, bezwentylatorowy, od -40 do 60°C w wersji SKU o szerokim zakresie temperatur | 4 porty IEEE 802.3af PoE (łącznie 60 W) lub 2 x 802.3at, zależnie od SKU; wejście 9 do 36 V DC |
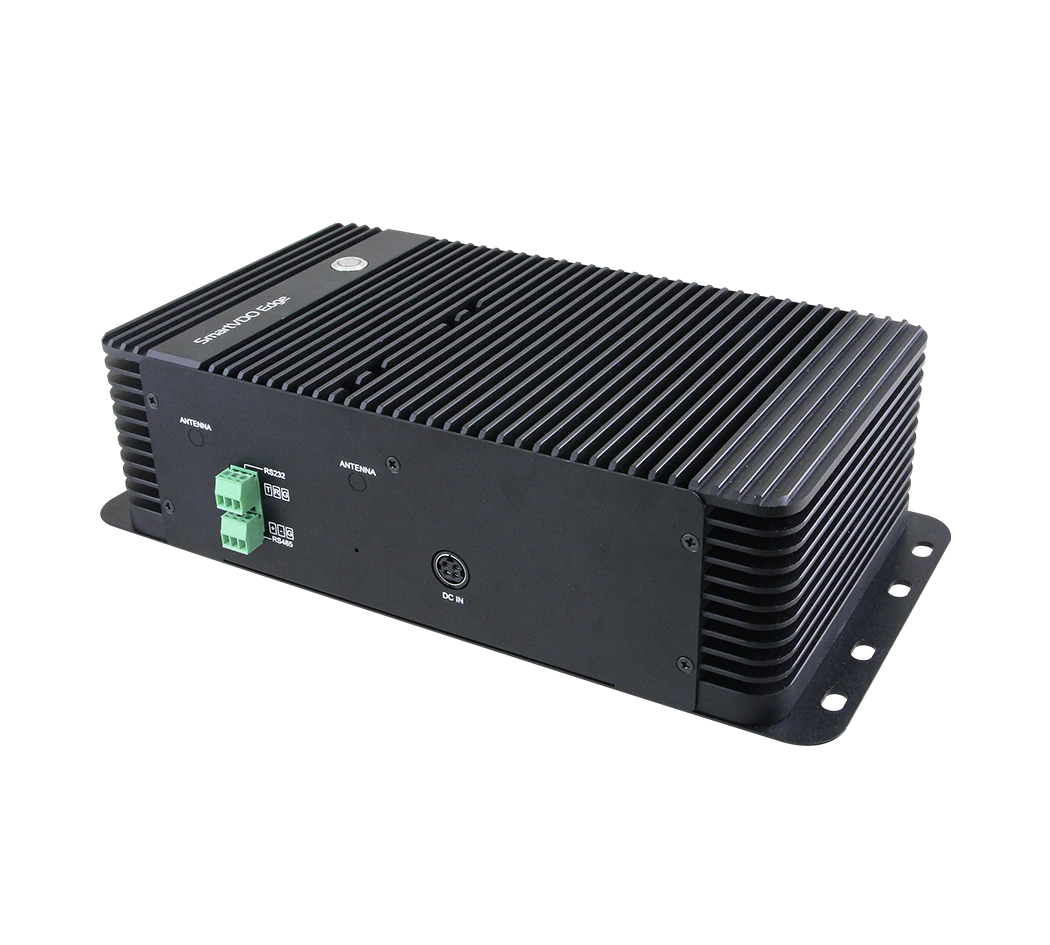
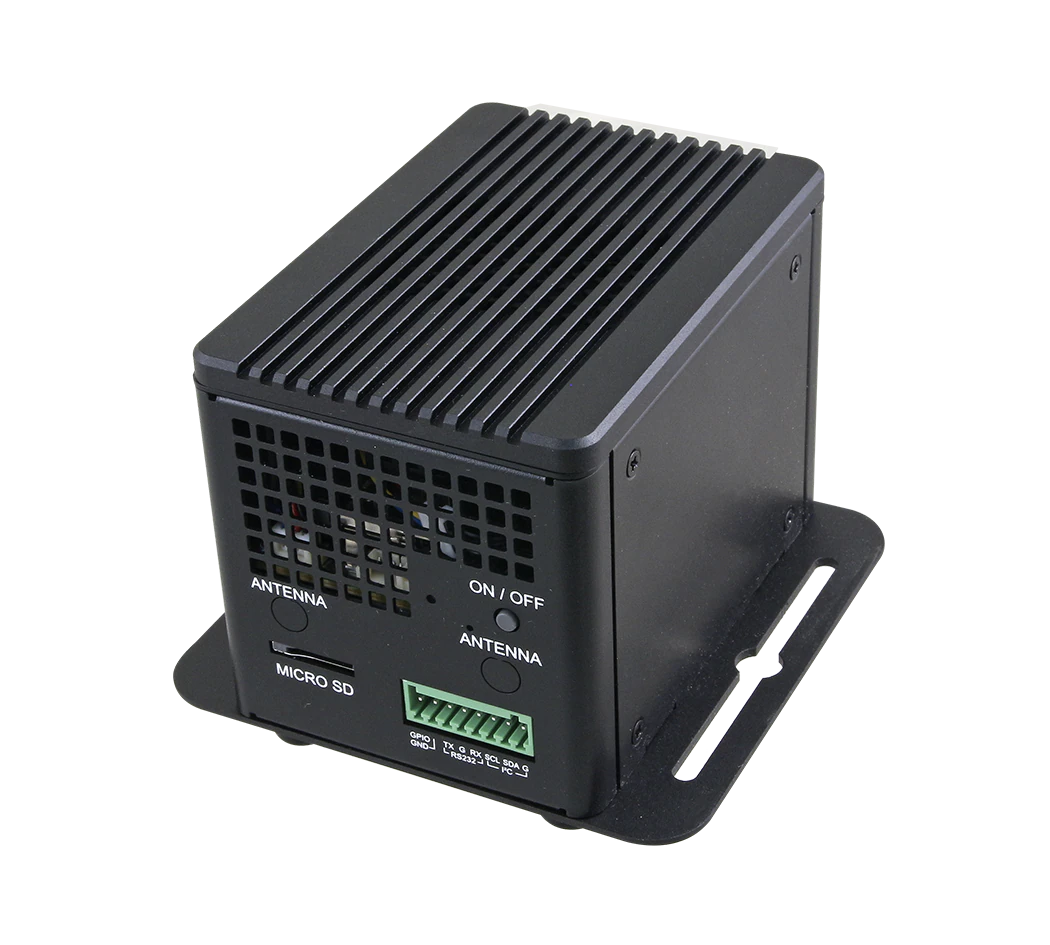
| Jetson podstawowy | Jedna do kilku kamer z kompaktowym modelem AI | AIB-NW01: Jetson Orin Nano (20/40 TOPS) lub Orin NX (70/100 TOPS), od -15 do 60°C | 2 x GbE, 4 x USB 3.1 |
| Jetson średni | Kilka kamer, głowice kamer MIPI | AIB-NINX-S: Jetson Orin NX 8/16 GB, 70/100 TOPS, bezwentylatorowy | 8 wewnętrznych linii MIPI CSI-2, 4 x USB 3.2 Gen2; opcjonalna płyta PSE z 4 portami 802.3af |
| Jetson wysoki | Wiele kamer, karty przechwytywania GMSL2 lub SDI, cięższe modele | AIB-NIAO-S: Jetson AGX Orin 32/64 GB, 200/275 TOPS | 16 linii MIPI CSI-2, 2 gniazda PCIe Gen3 x4 na opcjonalne karty przechwytywania, opcjonalna płyta PSE z 8 portami 802.3af |
| Stacja robocza z dyskretnym GPU | Narzędzia AI dla Windows, większe modele, jedna karta GPU | BMX-P820A (barebone): Core i7 14. generacji, opcjonalny NVIDIA RTX A2000 Ada, zasilacz ATX 300 W, 0 do 40°C | Jedno gniazdo PCIe x16 plus trzy gniazda Gen3 połączone jako x1 |
| Serwer z wieloma GPU | Scentralizowana kontrola dla wielu linii, ponowne trenowanie modeli | GAI-ERS-Series: Intel Xeon, 4U, zasilacz 1300 W, 0 do 35°C | 4 gniazda PCIe Gen5 x16 i 3 gniazda Gen5 x4, 2 x 10GbE |
Dane pochodzą z kart produktów na naszej stronie.
Liczba portów PoE i budżet mocy
PoE oszczędza jeden kabel zasilający na kamerę, ale sprawdź całkowity budżet mocy, a nie tylko liczbę portów. W IEEE 802.3af port dostarcza do 15,4 W, z czego 12,95 W jest gwarantowane przy kamerze po stratach w kablu; 802.3at (PoE+) zwiększa to do 30 W na porcie i 25,5 W przy urządzeniu (DigiKey). Cztery porty 802.3af przy pełnym obciążeniu dawałyby 61,6 W u źródła, podczas gdy w danych EMS-TGL-PSE podano łącznie 60 W dla jego portów PoE. Zsumuj moc z kart katalogowych swoich kamer i oświetlenia zasilanego przez PoE i użyj osobno zasilanego przełącznika PoE, jeśli jesteś blisko limitu.
Gniazda na kartę frame grabber i kartę sieciową
Kamery CoaXPress wymagają karty frame grabber PCIe, a poczwórna karta CXP-12 wymaga gniazda z wystarczającą liczbą linii elektrycznych, aby przenieść jej przepustowość. Czytaj szerokość elektryczną, a nie rozmiar fizyczny. W BMX-P820A tylko gniazdo 1 jest pełnym łączem x16; pozostałe trzy są elektrycznie x1, więc przy karcie GPU w gnieździe 1 system nadaje się do kamer GigE lub USB3, a nie do wielolinijkowej karty frame grabber. System z kilkoma gniazdami x16, taki jak GAI-ERS-Series, może obsłużyć jednocześnie GPU i kartę frame grabber. Dla GigE Vision licz jeden port Ethernet na kamerę (lub przełącznik z wystarczającym łączem uplink) i pozostaw sieć zakładową na osobnym porcie.
Środowisko i cykl życia
Dopasuj zakres pracy do szafy. Systemy Jetson i bezwentylatorowy komputer x86 typu box powyżej mają znamionowo do 60°C przy przepływie powietrza; przykładowe stacja robocza z GPU i serwer mają odpowiednio 0 do 40°C i 0 do 35°C i należą do chłodzonej obudowy lub serwerowni. Potwierdź też okres wsparcia systemu operacyjnego i dostępność części zamiennych przez cały czas życia linii.
Lista kontrolna specyfikacji
- Najmniejsza cecha, pole widzenia, liczba części na minutę oraz decyzja, którą chcesz uzyskać (wykryć, zmierzyć, sklasyfikować, odczytać).
- Wymagana liczba pikseli z reguły 3/4/10/16, a następnie rozdzielczość kamery i liczba klatek na sekundę.
- Odległość robocza, ogniskowa i jakość obiektywu przy tej rozdzielczości.
- Metoda i kolor oświetlenia, sprawdzone na prawdziwych dobrych i złych próbkach.
- Interfejs dobrany do długości kabla i przepustowości; zsumuj waty PoE lub linie karty frame grabber.
- Klasa mocy obliczeniowej dobrana do oprogramowania i zmierzonego czasu wnioskowania na obraz.
Podstawy działania wizji maszynowej znajdziesz w artykule Czym jest wizja maszynowa; o wykrywaniu defektów opartym na AI na linii przeczytasz w artykule wizja komputerowa w kontroli jakości; a o tym, kiedy wystarczy NPU lub CPU, w artykule NPU, GPU i CPU w wnioskowaniu edge AI. Nasza strona rozwiązań wizji maszynowej grupuje sprzęt według zastosowań.
Jak może pomóc TSL
TSL Automation Solutions z siedzibą w Mumbaju jest autoryzowanym dystrybutorem Avalue i Cermate od 2015 roku i wysyła towary na cały świat. Dla wizji maszynowej dostarczamy część obliczeniową: bezwentylatorowe komputery typu box z PoE, takie jak EMS-TGL-PSE, komputery typu box NVIDIA Jetson do AI (AIB-NW01, AIB-NINX-S, AIB-NINX-SC, AIB-NIAO-S), stacje robocze gotowe na GPU, takie jak BMX-P820A, oraz serwery z wieloma GPU z serii GAI-ERS-Series. Wypróbuj wyszukiwarkę produktów lub zestaw dwóch kandydatów obok siebie w narzędziu porównaj. Podaj w zapytaniu liczbę kamer, interfejs i rozdzielczość, aby można było sprawdzić gniazda, budżet PoE i zakres pracy względem kart specyfikacji.
Prześlij nam numery modeli i ilości, a odpowiemy z informacją o dostępności i czasie realizacji w ciągu jednego dnia roboczego.
Często zadawane pytania
TSL Automation Solutions
Dyrektor marketingu, TSL Automation Solutions
Sanjana pisze o trendach w automatyce przemysłowej, premierach produktów i nowych technologiach dla TSL Automation Solutions, dystrybutora paneli HMI, paneli PC i systemów wbudowanych z siedzibą w Mumbaju, obsługującego producentów w Indiach i na całym świecie.
Potrzebna pomoc w wyborze właściwego produktu?
Nasz zespół w Mumbaju doradzi odpowiedni panel HMI, panel PC lub system wbudowany do Państwa zastosowania.
Kontakt z TSL Automation