Componentes de visión artificial: cámara, objetivo, luz y PC
Índice de contenidos
Un sistema de visión artificial tiene cinco partes de trabajo: una cámara que convierte la pieza en píxeles, un objetivo que fija el campo de visión y la nitidez, la iluminación que crea el contraste que necesita el software, una interfaz (GigE Vision, USB3 Vision o CoaXPress) que lleva las imágenes al ordenador, y el PC que ejecuta la inspección e indica al PLC si debe aceptar o rechazar. Un error frecuente es equivocarse en uno de los tres primeros elementos e intentar corregirlo con un ordenador más potente.
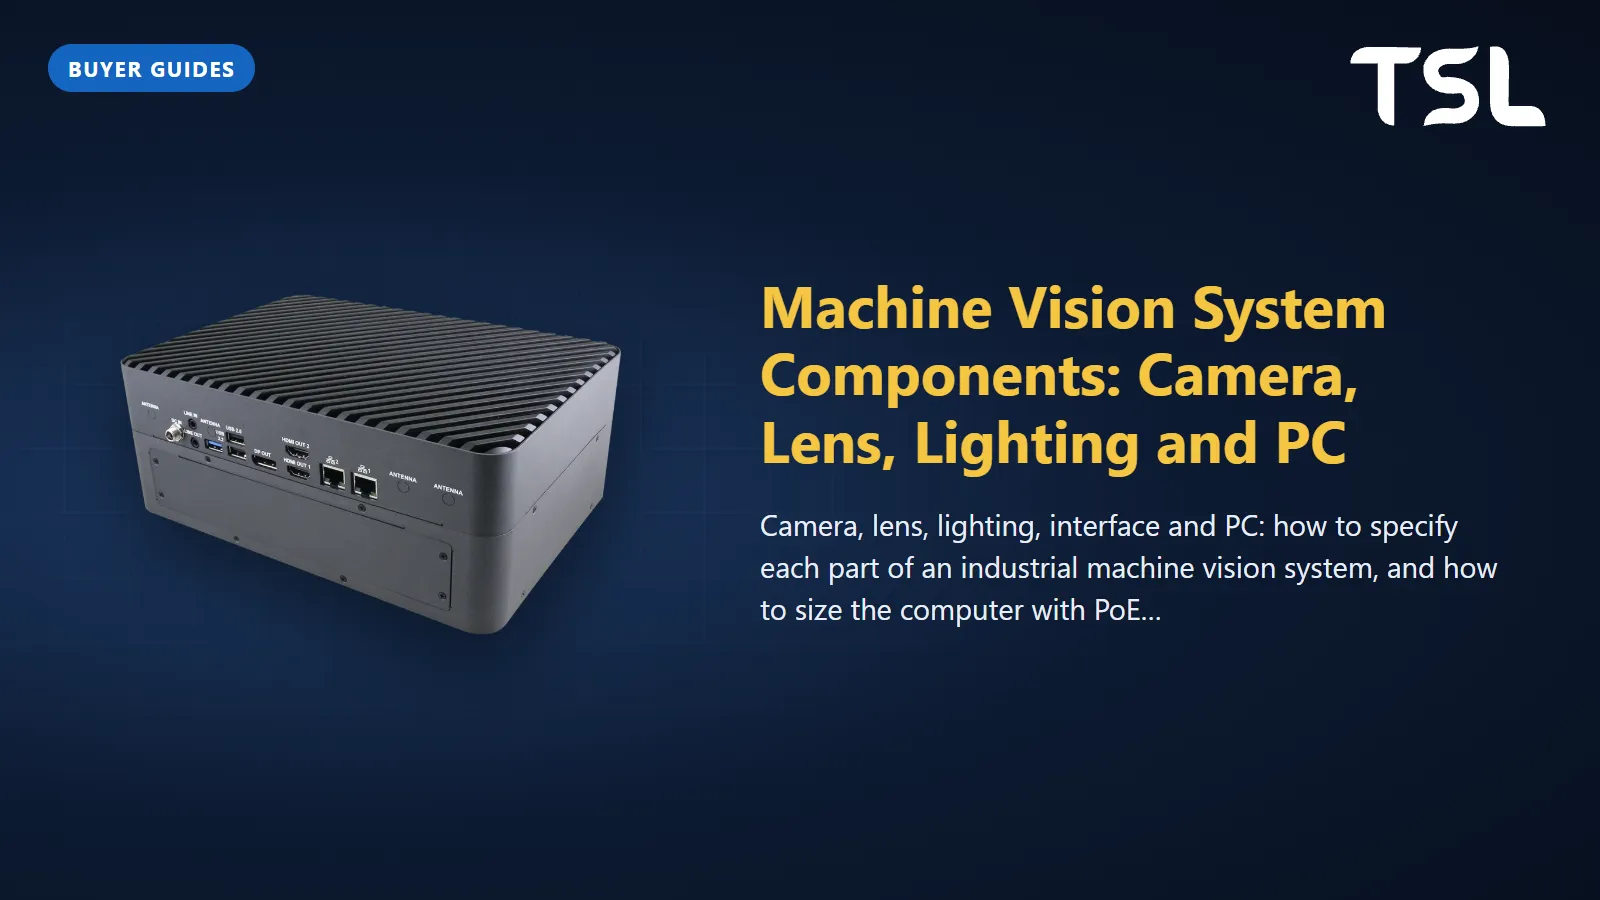
A continuación, cada componente en el orden en que conviene especificarlo, y después cómo dimensionar el PC: CPU, NVIDIA Jetson o GPU dedicada, contando correctamente los puertos PoE y las ranuras para frame grabber.
Qué incluye un sistema de visión artificial
Desde una comprobación de etiquetas con una cámara hasta una línea de inspección de superficies con varias cámaras, la cadena es la misma:
- Disparo: un sensor fotoeléctrico o un encoder indica a la cámara cuándo la pieza está en posición.
- Iluminación: se dispara, a menudo en modo estroboscópico, para que la característica resalte.
- Objetivo y cámara: forman la imagen y la digitalizan.
- Interfaz y cableado: llevan la imagen al host, a menudo junto con la alimentación de la cámara.
- PC de visión: ejecuta el software de inspección (herramientas basadas en reglas, un modelo de IA entrenado, o ambos).
- Salida: una señal al PLC, una compuerta de rechazo y un registro de trazabilidad.
Especifique primero la física y al final el cálculo: el ordenador solo ve el contraste y la resolución que le entrega la óptica.
La cámara de visión artificial: resolución, sensor y obturador
Parta de la característica más pequeña que debe ver, no de los megapíxeles que indica una ficha técnica. Un artículo sobre fundamentos de objetivos en Vision Systems Design da referencias prácticas de unos 3 píxeles a lo ancho de una característica para detección, 4 para orientación, 10 para reconocimiento y 16 para identificación (Vision Systems Design, 2024).
Un ejemplo práctico: necesita detectar un arañazo de 0,2 mm en un campo de visión de 100 mm de ancho. Con 3 píxeles por característica, son 100 / 0,2 x 3 = 1500 píxeles a lo ancho del campo. Un sensor de unos 2000 píxeles de ancho lo cubre con margen. Para clasificar el defecto y no solo detectarlo, la regla de los 10 píxeles lleva a 5000 píxeles, o a un campo de visión menor por cámara.
Otras decisiones de cámara que importan tanto como la resolución:
- Área o línea: cámara matricial para piezas individuales; cámara lineal para material continuo (banda, chapa, film) o cilindros que giran frente a la cámara.
- Monocroma o color: elija color solo cuando el color sea el defecto.
- Obturador global o rolling: las piezas en movimiento requieren obturador global, o un estrobo lo bastante corto para congelar el movimiento.
- Velocidad de imagen: piezas por segundo más un margen.
El objetivo: distancia focal, distancia de trabajo y contraste
El objetivo decide qué parte de la pieza cabe en el sensor y cuán nítidos son los bordes. La primera aproximación habitual es distancia focal = (ancho del sensor x distancia de trabajo) / campo de visión horizontal (Vision Systems Design).
Ejemplo: un sensor de 8,8 mm de ancho, una distancia de trabajo de 300 mm y el campo de visión de 100 mm anterior dan 8,8 x 300 / 100 = 26,4 mm. Los objetivos estándar se fabrican en pasos fijos y, como la distancia focal y el campo de visión están inversamente relacionados, elegir el objetivo estándar un paso más corto que el valor calculado da un campo algo más amplio en lugar de cortar la pieza. Aquí sería un objetivo de 25 mm.
Dos comprobaciones más antes de pedir:
- Cobertura del sensor: el círculo de imagen del objetivo debe cubrir la diagonal del sensor o las esquinas se oscurecen por viñeteo.
- Contraste a su resolución: el mismo artículo da un 20 % de contraste como mínimo general en visión artificial. Un objetivo barato en un sensor de alta resolución entrega los píxeles sin el detalle.
Iluminación: el componente que decide si funciona
La iluminación es donde se gana la mayor parte de la inspección. La guía de iluminación de Keyence la agrupa en tres métodos (selección de iluminación de Keyence):
| Método | Cómo funciona | Luces típicas | Adecuado para |
|---|---|---|---|
| Reflexión especular | El objetivo recibe el reflejo directo de la superficie | Coaxial, anular, barra | Piezas planas brillantes, marcas grabadas o estampadas en metal, bordes de vidrio |
| Reflexión difusa | El objetivo recibe luz dispersada de forma uniforme | Ángulo bajo, anular, barra, domo | Reflejos en films y piezas curvas brillantes, astillas y textura en caucho oscuro |
| Transmitida (contraluz) | Luz desde detrás; el objetivo ve una silueta | Contraluz de área, barra | Contornos, presencia de orificios, holguras y dimensiones |
El color también importa. La misma guía señala que un objeto iluminado con su color complementario aparece casi negro, que la luz roja atraviesa con más facilidad los films (útil para leer impresión bajo un envoltorio) y que el infrarrojo puede reducir el reflejo superficial en algunos materiales. Pruebe la iluminación con piezas buenas y defectuosas reales antes de fijar la cámara y el objetivo; una mejor luz suele sustituir a un algoritmo más complejo.
Interfaces de cámara: GigE Vision, USB3 Vision y CoaXPress
La interfaz determina la longitud del cable, el ancho de banda, si la cámara puede alimentarse por su cable de datos y qué necesita el PC por su parte. GigE Vision y USB3 Vision usan la interfaz de programación GenICam, por lo que el software escrito para un fabricante de cámaras suele funcionar con otro (A3 GigE Vision, A3 USB3 Vision).
| GigE Vision | USB3 Vision | CoaXPress 2.0 | |
|---|---|---|---|
| Organismo del estándar | A3 (AIA) | A3 (AIA) | JIIA |
| Enlace | Gigabit Ethernet; 10 GigE y agregación de enlaces desde la v2.0 | USB 3.x, 5 Gbps teóricos en USB 3.0 | Hasta 12,5 Gbps por conexión (CXP-12); cuatro conexiones dan 50 Gbps |
| Longitud del cable | Hasta 100 m en CAT5e/CAT6; también admite fibra | Cinco metros pasivo, más con cables activos | 30 m a 12,5 Gbps, 72 m a 6,25 Gbps, más de 100 m a 3,125 Gbps |
| Alimentación por el cable | Sí, con Power over Ethernet | Sí, alimentación y datos en un solo cable | Sí, datos, control, disparo y alimentación en un solo coaxial |
| Lado del host | Un puerto Ethernet por cámara o un switch; puertos PoE si las cámaras se alimentan | Puertos USB 3, idealmente en controladores independientes | Frame grabber PCIe |
| Mejor uso | La mayoría de las celdas de fábrica, tramos largos, varias cámaras | Tramos cortos, celdas compactas, bancos de pruebas | Cámaras de alta velocidad o alta resolución, cámaras lineales |
Fuentes: A3 GigE Vision (la v2.0 añadió 10 GigE en noviembre de 2011), A3 USB3 Vision, L-com para la velocidad de USB 3.0, Euresys en Vision Systems Design para CoaXPress 2.0, y la JIIA, que aloja CoaXPress.
Un cambio reciente: el comité técnico de GigE Vision de A3 aprobó GigE Vision 3.0 el 17 de abril de 2026, que añade una opción de streaming RDMA (RoCEv2) para velocidades mucho mayores con baja carga de CPU (A3). Importa si planea una red troncal de 10 GigE o más rápida, y menos en una celda de inspección pequeña típica.
Dimensionar el PC de visión: CPU, Jetson o GPU dedicada
Elija la clase de cómputo según el tipo de software y después ajuste la E/S de cámara. Las herramientas basadas en reglas (análisis de blobs, medición de bordes, coincidencia de patrones, OCR) suelen funcionar en una CPU moderna. Los modelos de defectos de aprendizaje profundo necesitan un acelerador: un módulo NVIDIA Jetson o una GPU discreta. Mida el tiempo de inferencia de su modelo real en el hardware candidato antes de comprar; nuestra guía de dimensionamiento de GPU explica los cálculos.
| Clase | Cuándo es adecuada | Ejemplo (de la gama Avalue que suministramos) | E/S de cámara según la ficha |
|---|---|---|---|
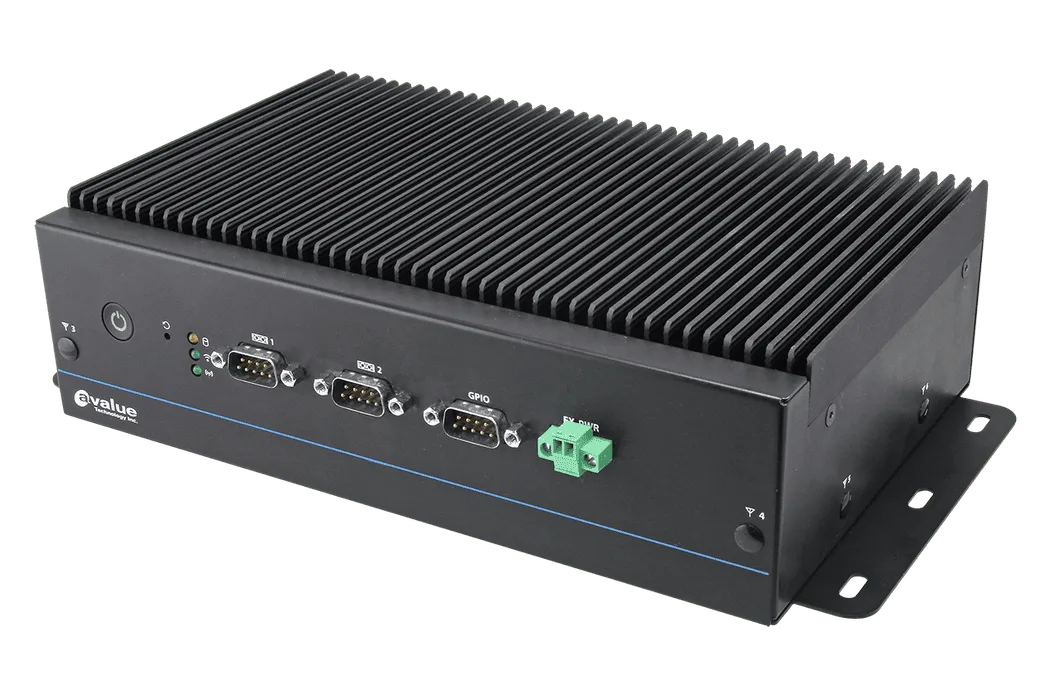
| Box PC x86 sin ventilador con PoE | Inspección basada en reglas, códigos de barras y OCR, IA ligera | EMS-TGL-PSE: Intel Core i7/i5/i3 de 11.ª generación, sin ventilador, -40 a 60°C en la versión de rango de temperatura extendido | 4 puertos PoE IEEE 802.3af (60 W en total) o 2 puertos 802.3at, según la versión; entrada de 9 a 36 V DC |
| Jetson de entrada | De una a pocas cámaras con un modelo de IA compacto | AIB-NW01: Jetson Orin Nano (20/40 TOPS) u Orin NX (70/100 TOPS), -15 a 60°C | 2 x GbE, 4 x USB 3.1 |
| Jetson de gama media | Varias cámaras, cabezales de cámara MIPI | AIB-NINX-S: Jetson Orin NX 8/16 GB, 70/100 TOPS, sin ventilador | 8 carriles MIPI CSI-2 internos, 4 x USB 3.2 Gen2; placa PSE opcional con 4 puertos 802.3af |
| Jetson de gama alta | Muchas cámaras, tarjetas de captura GMSL2 o SDI, modelos más pesados | AIB-NIAO-S: Jetson AGX Orin 32/64 GB, 200/275 TOPS | 16 carriles MIPI CSI-2, 2 ranuras PCIe Gen3 x4 para tarjetas de captura opcionales, placa PSE opcional de 8 puertos 802.3af |
| Estación de trabajo con GPU discreta | Herramientas de IA para Windows, modelos más grandes, una GPU | BMX-P820A (barebone): Core i7 de 14.ª generación, NVIDIA RTX A2000 Ada opcional, fuente ATX de 300 W, 0 a 40°C | Una ranura PCIe x16 más tres ranuras Gen3 cableadas como x1 |
| Servidor multi-GPU | Inspección centralizada para muchas líneas, reentrenamiento de modelos | GAI-ERS-Series: Intel Xeon, 4U, fuente de 1300 W, 0 a 35°C | 4 ranuras PCIe Gen5 x16 y 3 Gen5 x4, 2 x 10GbE |
Las cifras proceden de las fichas de producto de nuestro sitio.
Contar los puertos PoE y el presupuesto de potencia
PoE ahorra un cable de alimentación por cámara, pero compruebe el presupuesto total, no solo el número de puertos. Según IEEE 802.3af, un puerto suministra hasta 15,4 W, de los cuales 12,95 W están garantizados en la cámara tras las pérdidas del cable; 802.3at (PoE+) lo eleva a 30 W en el puerto y 25,5 W en el dispositivo (DigiKey). Cuatro puertos 802.3af a plena carga serían 61,6 W en el origen, mientras que la ficha del EMS-TGL-PSE indica 60 W en total entre sus puertos PoE. Sume la potencia de las fichas técnicas de sus cámaras y de las luces alimentadas por PoE, y use un switch PoE con alimentación independiente si está cerca del límite.
Ranuras para frame grabber y NIC
Las cámaras CoaXPress necesitan un frame grabber PCIe, y un grabber CXP-12 cuádruple necesita una ranura con suficientes carriles eléctricos para su ancho de banda. Fíjese en el ancho eléctrico, no en el tamaño físico. En el BMX-P820A solo la ranura 1 es un enlace x16 completo; las otras tres son x1 eléctricamente, así que con una GPU en la ranura 1 resulta adecuado para cámaras GigE o USB3 y no para un grabber de varios carriles. Un sistema con varias ranuras x16, como la GAI-ERS-Series, puede alojar a la vez una GPU y un grabber. Para GigE Vision, cuente un puerto Ethernet por cámara (o un switch con enlace ascendente suficiente) y mantenga la red de planta en un puerto aparte.
Entorno y ciclo de vida
Ajuste el rango de funcionamiento al armario. Los sistemas Jetson y el Box PC x86 sin ventilador anteriores admiten hasta 60°C con flujo de aire; los ejemplos de estación de trabajo con GPU y de servidor tienen un rango de 0 a 40°C y de 0 a 35°C, y deben ir en una carcasa refrigerada o en una sala de servidores. Confirme también el periodo de soporte del sistema operativo y la disponibilidad de repuestos durante toda la vida de la línea.
Una lista de comprobación de especificaciones
- Característica más pequeña, campo de visión, piezas por minuto y la decisión que necesita (detectar, medir, clasificar, leer).
- Píxeles necesarios según la regla 3/4/10/16, y después resolución de cámara y velocidad de imagen.
- Distancia de trabajo, distancia focal y calidad de la óptica a esa resolución.
- Método y color de iluminación, validados con muestras reales buenas y defectuosas.
- Interfaz según la longitud del cable y el ancho de banda; cuente los vatios PoE o los carriles del frame grabber.
- Clase de cómputo según el software y el tiempo de inferencia medido por imagen.
Para los fundamentos de lo que hace la visión artificial, consulte Qué es la visión artificial; para la detección de defectos basada en IA en la línea, consulte visión por computador para la inspección de calidad; y para saber cuándo basta una NPU o una CPU, lea NPU frente a GPU frente a CPU para IA en el borde (edge AI). Nuestra página de soluciones de visión artificial agrupa el hardware por aplicación.
Cómo puede ayudarle TSL
TSL Automation Solutions, con sede en Mumbai, es distribuidor autorizado de Avalue y Cermate desde 2015 y envía a todo el mundo. Para visión artificial suministramos la parte de cómputo: Box PC sin ventilador con PoE como el EMS-TGL-PSE, Box PC de IA NVIDIA Jetson (AIB-NW01, AIB-NINX-S, AIB-NINX-SC, AIB-NIAO-S), estaciones de trabajo preparadas para GPU como el BMX-P820A y servidores multi-GPU de la GAI-ERS-Series. Pruebe el buscador de productos o ponga dos candidatos uno al lado del otro en la herramienta para comparar. Incluya en su consulta el número de cámaras, la interfaz y la resolución para que podamos comprobar las ranuras, el presupuesto PoE y el rango de funcionamiento con las fichas técnicas.
Envíenos los números de modelo y las cantidades y le responderemos con la disponibilidad y el plazo de entrega en un día hábil.
Preguntas frecuentes
TSL Automation Solutions
Directora de Marketing, TSL Automation Solutions
Sanjana escribe sobre tendencias de automatización industrial, lanzamientos de producto y novedades tecnológicas para TSL Automation Solutions, distribuidor con sede en Mumbai de sistemas HMI, Panel PC y computación embebida al servicio de fabricantes de la India y de todo el mundo.
¿Necesita ayuda para elegir el producto adecuado?
Nuestro equipo en Mumbai puede recomendarle el HMI, el Panel PC o el sistema embebido adecuado para su aplicación.
Contactar con TSL Automation