Bildverarbeitungssystem (Machine Vision): Kamera, Objektiv, Licht, PC
Inhaltsverzeichnis
Ein Bildverarbeitungssystem (Machine Vision) besteht aus fünf Teilen: einer Kamera, die das Teil in Pixel umsetzt, einem Objektiv, das Bildfeld und Schärfe festlegt, einer Beleuchtung, die den Kontrast erzeugt, den die Software braucht, einer Schnittstelle (GigE Vision, USB3 Vision oder CoaXPress), die die Bilder zum Rechner überträgt, und dem PC, der die Prüfung ausführt und der SPS mitteilt, ob das Teil gut oder schlecht ist. Ein häufiger Fehler ist, eine der ersten drei Komponenten falsch zu wählen und dann zu versuchen, das mit einem größeren Rechner zu beheben.
Im Folgenden jede Komponente in der Reihenfolge, in der Sie sie spezifizieren sollten, danach die Dimensionierung des PCs: CPU, NVIDIA Jetson oder diskrete GPU, mit korrekt gezählten PoE-Ports und Frame-Grabber-Steckplätzen.
Was zu einem Bildverarbeitungssystem gehört
Von der Ein-Kamera-Etikettenprüfung bis zur Mehrkamera-Oberflächeninspektionslinie ist die Kette dieselbe:
- Trigger: Ein Fotosensor oder Encoder teilt der Kamera mit, wann das Teil in Position ist.
- Beleuchtung: blitzt, oft gestrobt, damit das Merkmal hervortritt.
- Objektiv und Kamera: bilden das Bild und digitalisieren es.
- Schnittstelle und Verkabelung: übertragen das Bild zum Host, oft mit Kameraversorgung.
- Vision-PC: führt die Prüfsoftware aus (regelbasierte Werkzeuge, ein trainiertes KI-Modell oder beides).
- Ausgabe: ein Signal an die SPS, eine Ausschleusung und ein Rückverfolgbarkeitsprotokoll.
Spezifizieren Sie zuerst die Physik und zuletzt die Rechenleistung: Der Rechner sieht nur den Kontrast und die Auflösung, die die Optik liefert.
Die Kamera für Bildverarbeitung: Auflösung, Sensor und Shutter
Gehen Sie vom kleinsten Merkmal aus, das Sie erkennen müssen, nicht von der Megapixelzahl im Datenblatt. Ein Grundlagenartikel zu Objektiven in Vision Systems Design nennt als Richtwerte etwa 3 Pixel über ein Merkmal für die Detektion, 4 für die Orientierung, 10 für die Erkennung und 16 für die Identifikation (Vision Systems Design, 2024).
Ein durchgerechnetes Beispiel: Sie müssen einen Kratzer von 0,2 mm in einem 100 mm breiten Bildfeld erkennen. Bei 3 Pixeln pro Merkmal sind das 100 / 0,2 x 3 = 1.500 Pixel über das Bildfeld. Ein Sensor mit etwa 2.000 Pixeln Breite deckt das mit Reserve ab. Um den Fehler nicht nur zu finden, sondern zu klassifizieren, führt die 10-Pixel-Regel zu 5.000 Pixeln oder zu einem kleineren Bildfeld pro Kamera.
Weitere Kameraentscheidungen, die ebenso wichtig sind wie die Auflösung:
- Flächenkamera oder Zeilenkamera: Flächenkamera für einzelne Teile; Zeilenkamera für Endlosmaterial (Bahnware, Blech, Folie) oder Zylinder, die an der Kamera vorbeigedreht werden.
- Monochrom oder Farbe: Wählen Sie Farbe nur, wenn die Farbe selbst der Fehler ist.
- Global Shutter oder Rolling Shutter: Bewegte Teile brauchen einen Global Shutter oder einen Blitz, der kurz genug ist, um die Bewegung einzufrieren.
- Bildrate: Teile pro Sekunde plus Reserve.
Das Objektiv: Brennweite, Arbeitsabstand und Kontrast
Das Objektiv bestimmt, wie viel vom Teil auf den Sensor passt und wie scharf die Kanten sind. Die übliche erste Näherung lautet: Brennweite = (Sensorbreite x Arbeitsabstand) / horizontales Bildfeld (Vision Systems Design).
Beispiel: Ein Sensor mit 8,8 mm Breite, 300 mm Arbeitsabstand und das oben genannte Bildfeld von 100 mm ergeben 8,8 x 300 / 100 = 26,4 mm. Standardobjektive gibt es in festen Stufen, und da Brennweite und Bildfeld umgekehrt zusammenhängen, ergibt das Standardobjektiv eine Stufe unterhalb des berechneten Wertes ein etwas größeres Bildfeld, statt das Teil abzuschneiden. Hier ist das ein 25-mm-Objektiv.
Zwei weitere Prüfungen vor der Bestellung:
- Sensorabdeckung: Der Bildkreis des Objektivs muss die Sensordiagonale abdecken, sonst vignettieren die Ecken.
- Kontrast bei Ihrer Auflösung: Derselbe Artikel nennt 20 % Kontrast als allgemeines Minimum für die Bildverarbeitung. Ein billiges Objektiv an einem hochauflösenden Sensor liefert die Pixelzahl ohne die Details.
Beleuchtung: die Komponente, die über den Erfolg entscheidet
Bei der Beleuchtung wird der größte Teil der Prüfung gewonnen. Der Beleuchtungsleitfaden von Keyence gliedert sie in drei Methoden (Keyence lighting selection):
| Methode | Funktionsweise | Typische Leuchten | Geeignet für |
|---|---|---|---|
| Spiegelnde Reflexion | Das Objektiv empfängt die direkte Reflexion von der Oberfläche | Koaxial, Ring, Balken | Flache glänzende Teile, gravierte oder geprägte Markierungen auf Metall, Glaskanten |
| Diffuse Reflexion | Das Objektiv empfängt gleichmäßig gestreutes Licht | Flachwinkel, Ring, Balken, Dom | Blendung auf Folien und gewölbten glänzenden Teilen, Absplitterungen und Textur auf dunklem Gummi |
| Durchlicht (Hintergrundbeleuchtung) | Licht von hinten; das Objektiv sieht eine Silhouette | Flächen-Hintergrundlicht, Balken | Umrisse, Vorhandensein von Löchern, Spalte und Maße |
Auch die Farbe spielt eine Rolle. Derselbe Leitfaden weist darauf hin, dass ein Objekt, das in seiner Komplementärfarbe beleuchtet wird, nahezu schwarz erscheint, dass rotes Licht Folien leichter durchdringt (nützlich, um Aufdrucke unter einer Umhüllung zu lesen) und dass Infrarot bei einigen Materialien die Oberflächenreflexion verringern kann. Testen Sie die Beleuchtung an echten Gut- und Schlechtteilen, bevor Sie Kamera und Objektiv festlegen; bessere Beleuchtung ersetzt oft einen komplexeren Algorithmus.
Kameraschnittstellen: GigE Vision, USB3 Vision und CoaXPress
Die Schnittstelle legt Kabellänge, Bandbreite, die Möglichkeit der Kameraversorgung über das Datenkabel und die Anforderungen an der PC-Seite fest. GigE Vision und USB3 Vision verwenden beide die Programmierschnittstelle GenICam, sodass Software, die für den Kamerahersteller A geschrieben wurde, meist auch bei Hersteller B läuft (A3 GigE Vision, A3 USB3 Vision).
| GigE Vision | USB3 Vision | CoaXPress 2.0 | |
|---|---|---|---|
| Normungsgremium | A3 (AIA) | A3 (AIA) | JIIA |
| Verbindung | Gigabit-Ethernet; 10 GigE und Link Aggregation seit v2.0 | USB 3.x, theoretisch 5 Gbps bei USB 3.0 | Bis zu 12,5 Gbps pro Verbindung (CXP-12); vier Verbindungen ergeben 50 Gbps |
| Kabellänge | Bis zu 100 m auf CAT5e/CAT6; Glasfaser ebenfalls unterstützt | Fünf Meter passiv, länger mit aktiven Kabeln | 30 m bei 12,5 Gbps, 72 m bei 6,25 Gbps, über 100 m bei 3,125 Gbps |
| Stromversorgung über das Kabel | Ja, mit Power over Ethernet | Ja, Strom und Daten auf einem Kabel | Ja, Daten, Steuerung, Trigger und Strom auf einem Koaxialkabel |
| Host-Seite | Ethernet-Port pro Kamera oder ein Switch; PoE-Ports, wenn die Kameras darüber versorgt werden | USB-3-Ports, idealerweise an getrennten Controllern | PCIe-Frame-Grabber |
| Am besten geeignet | Die meisten Fertigungszellen, lange Strecken, Mehrkamerasysteme | Kurze Strecken, kompakte Zellen, Prüfstände | Hochgeschwindigkeits- oder hochauflösende Kameras, Zeilenkameras |
Quellen: A3 GigE Vision (v2.0 ergänzte 10 GigE im November 2011), A3 USB3 Vision, L-com für die USB-3.0-Geschwindigkeit, Euresys in Vision Systems Design für CoaXPress 2.0 und die JIIA, die CoaXPress betreut.
Eine aktuelle Änderung: Das GigE Vision Technical Committee der A3 hat am 17. April 2026 GigE Vision 3.0 verabschiedet und damit eine RDMA-Streaming-Option (RoCEv2) für deutlich höhere Geschwindigkeiten bei geringer CPU-Last ergänzt (A3). Sie ist relevant, wenn Sie ein 10-GigE- oder schnelleres Backbone planen, weniger für eine typische kleine Prüfzelle.
Dimensionierung des Vision-PCs: CPU, Jetson oder diskrete GPU
Wählen Sie die Rechenklasse nach der Art der Software und passen Sie dann die Kamera-I/O an. Regelbasierte Werkzeuge (Blob-Analyse, Kantenmessung, Mustererkennung, OCR) laufen oft auf einer modernen CPU. Deep-Learning-Fehlermodelle brauchen einen Beschleuniger: ein NVIDIA-Jetson-Modul oder eine diskrete GPU. Messen Sie die Inferenzzeit Ihres tatsächlichen Modells auf der infrage kommenden Hardware, bevor Sie kaufen; unser Leitfaden zur GPU-Dimensionierung behandelt die Rechnung.
| Klasse | Wann sie passt | Beispiel (aus dem von uns gelieferten Avalue-Sortiment) | Kamera-I/O laut Datenblatt |
|---|---|---|---|
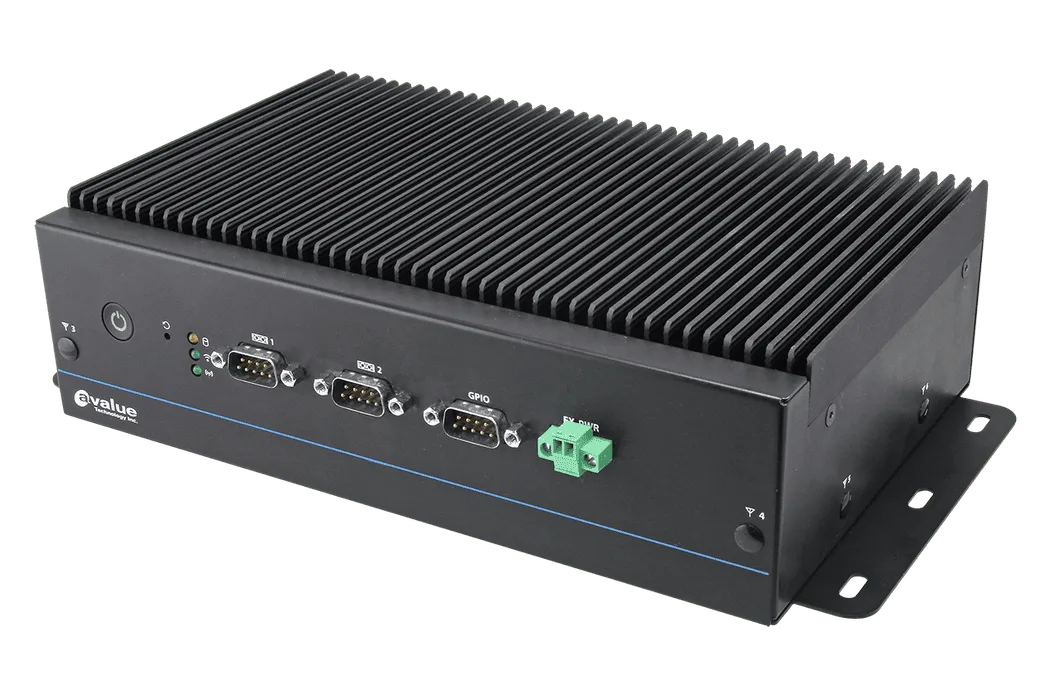
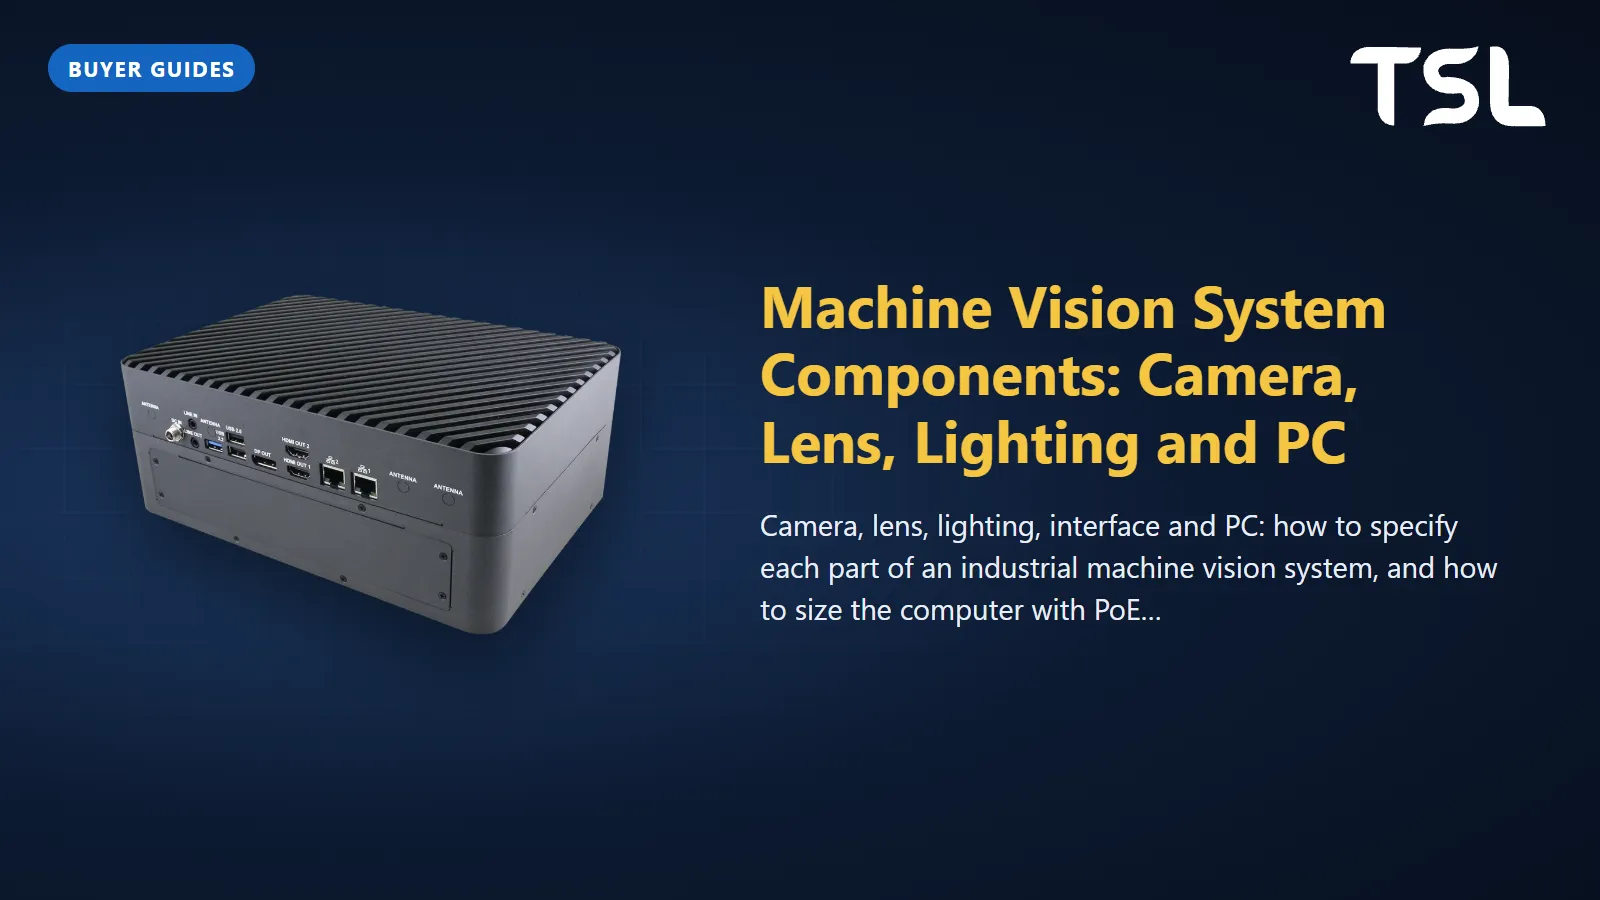
| Lüfterloser x86-Box-PC mit PoE | Regelbasierte Prüfung, Barcode und OCR, leichte KI | EMS-TGL-PSE: Intel Core i7/i5/i3 der 11. Generation, lüfterlos, -40 bis 60°C bei der Variante mit erweitertem Temperaturbereich | 4 x IEEE-802.3af-PoE-Ports (60 W gesamt) oder 2 x 802.3at, je nach Variante; 9 bis 36 V DC Eingang |
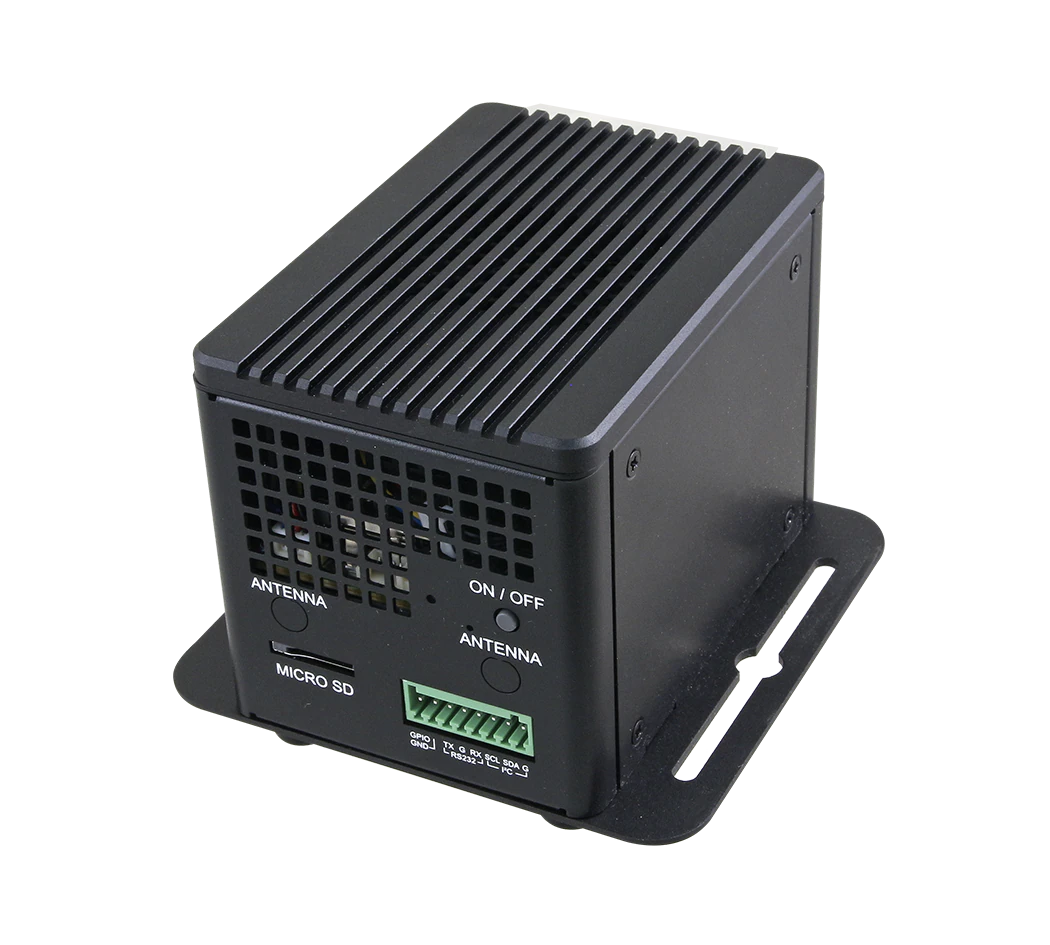
| Einstiegs-Jetson | Eine bis wenige Kameras mit einem kompakten KI-Modell | AIB-NW01: Jetson Orin Nano (20/40 TOPS) oder Orin NX (70/100 TOPS), -15 bis 60°C | 2 x GbE, 4 x USB 3.1 |
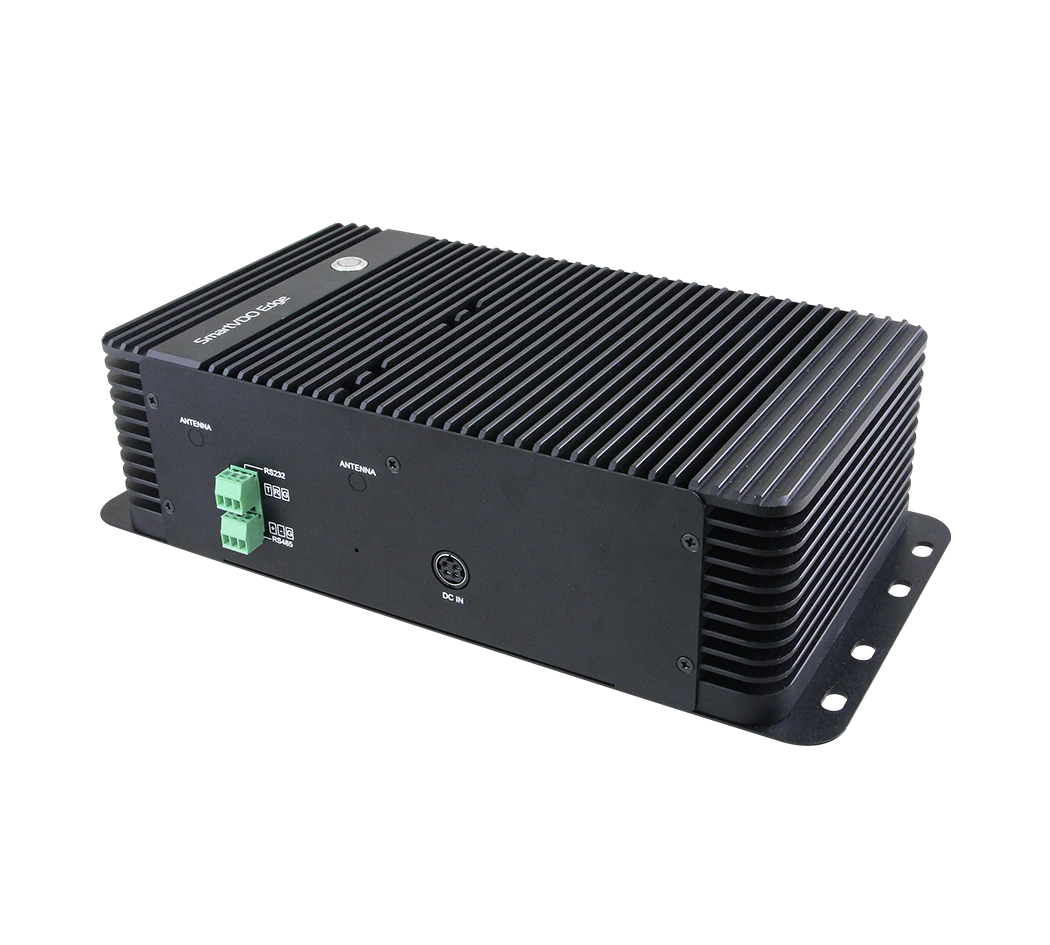
| Mittlerer Jetson | Mehrere Kameras, MIPI-Kameraköpfe | AIB-NINX-S: Jetson Orin NX 8/16 GB, 70/100 TOPS, lüfterlos | 8 interne MIPI-CSI-2-Lanes, 4 x USB 3.2 Gen2; optionale PSE-Platine mit 4 x 802.3af-Ports |
| Oberer Jetson | Viele Kameras, GMSL2- oder SDI-Capture-Karten, anspruchsvollere Modelle | AIB-NIAO-S: Jetson AGX Orin 32/64 GB, 200/275 TOPS | 16 MIPI-CSI-2-Lanes, 2 x PCIe-Gen3-x4-Steckplätze für optionale Capture-Karten, optionale 8 x 802.3af-PSE-Platine |
| Workstation mit diskreter GPU | Windows-basierte KI-Werkzeuge, größere Modelle, eine GPU | BMX-P820A (Barebone): Core i7 der 14. Generation, optional NVIDIA RTX A2000 Ada, 300-W-ATX-Netzteil, 0 bis 40°C | Ein PCIe-x16-Steckplatz plus drei Gen3-Steckplätze mit x1-Anbindung |
| Multi-GPU-Server | Zentrale Prüfung für viele Linien, Nachtrainieren von Modellen | GAI-ERS-Series: Intel Xeon, 4U, 1300-W-Netzteil, 0 bis 35°C | 4 x PCIe-Gen5-x16- und 3 x Gen5-x4-Steckplätze, 2 x 10GbE |
Die Angaben stammen aus den Produktdatensätzen auf unserer Website.
PoE-Ports zählen und das Leistungsbudget
PoE spart pro Kamera ein Stromkabel, aber prüfen Sie das Gesamtbudget, nicht nur die Portzahl. Nach IEEE 802.3af liefert ein Port bis zu 15,4 W, von denen nach Kabelverlusten 12,95 W an der Kamera garantiert sind; 802.3at (PoE+) erhöht das auf 30 W am Port und 25,5 W am Gerät (DigiKey). Vier 802.3af-Ports unter Volllast wären 61,6 W an der Quelle, während der Datensatz des EMS-TGL-PSE 60 W gesamt über seine PoE-Ports angibt. Addieren Sie die Datenblatt-Leistung Ihrer Kameras und aller PoE-versorgten Beleuchtungen und verwenden Sie einen separat versorgten PoE-Switch, wenn Sie nahe am Limit liegen.
Frame-Grabber- und NIC-Steckplätze
CoaXPress-Kameras benötigen einen PCIe-Frame-Grabber, und ein Quad-CXP-12-Grabber braucht einen Steckplatz mit genügend elektrischen Lanes für seine Bandbreite. Achten Sie auf die elektrische Breite, nicht auf die physische Größe. Beim BMX-P820A ist nur Steckplatz 1 eine volle x16-Verbindung; die anderen drei sind elektrisch x1, sodass er mit einer GPU in Steckplatz 1 eher für GigE- oder USB3-Kameras als für einen Multi-Lane-Grabber geeignet ist. Ein System mit mehreren x16-Steckplätzen wie die GAI-ERS-Series kann eine GPU und einen Grabber gleichzeitig aufnehmen. Rechnen Sie bei GigE Vision mit einem Ethernet-Port pro Kamera (oder einem Switch mit ausreichendem Uplink) und halten Sie das Anlagennetz an einem separaten Port.
Umgebung und Lebenszyklus
Passen Sie den Betriebsbereich an den Schaltschrank an. Die Jetson-Systeme und der lüfterlose x86-Box-PC oben sind mit Luftstrom bis 60°C ausgelegt; die Beispiele für GPU-Workstation und Server sind für 0 bis 40°C und 0 bis 35°C ausgelegt und gehören in ein gekühltes Gehäuse oder einen Serverraum. Bestätigen Sie außerdem den Support-Zeitraum des Betriebssystems und die Verfügbarkeit von Ersatzteilen für die Lebensdauer der Linie.
Eine Spezifikations-Checkliste
- Kleinstes Merkmal, Sichtfeld, Teile pro Minute und die benötigte Entscheidung (erkennen, messen, klassifizieren, lesen).
- Erforderliche Pixel nach der 3/4/10/16-Regel, dann Kameraauflösung und Bildrate.
- Arbeitsabstand, Brennweite und Objektivqualität bei dieser Auflösung.
- Beleuchtungsmethode und Farbe, an echten Gut- und Schlechtteilen nachgewiesen.
- Schnittstelle nach Kabellänge und Bandbreite; PoE-Watt oder Frame-Grabber-Lanes zählen.
- Rechenklasse nach Software und gemessener Inferenzzeit pro Bild.
Die Grundlagen der Bildverarbeitung (Machine Vision) finden Sie in Was ist Machine Vision; zur KI-basierten Fehlererkennung an der Linie siehe Computer Vision für die Qualitätsprüfung; und wann eine NPU oder CPU genügt, lesen Sie in NPU, GPU oder CPU für Edge-KI. Unsere Seite zu Machine-Vision-Lösungen gruppiert die Hardware nach Anwendung.
Wie TSL helfen kann
TSL Automation Solutions mit Sitz in Mumbai ist seit 2015 autorisierter Distributor von Avalue und Cermate und liefert weltweit. Für Machine Vision liefern wir die Rechenseite: lüfterlose PoE-Box-PCs wie den EMS-TGL-PSE, NVIDIA-Jetson-KI-Box-PCs (AIB-NW01, AIB-NINX-S, AIB-NINX-SC, AIB-NIAO-S), GPU-fähige Workstations wie den BMX-P820A und Multi-GPU-Server der GAI-ERS-Series. Probieren Sie den Produktfinder aus oder stellen Sie zwei Kandidaten im Vergleichstool nebeneinander. Nennen Sie in Ihrer Anfrage Kameraanzahl, Schnittstelle und Auflösung, damit Steckplätze, PoE-Budget und Betriebsbereich anhand der Datenblätter geprüft werden können.
Senden Sie uns die Modellnummern und Stückzahlen, und wir antworten innerhalb eines Werktags mit Verfügbarkeit und Lieferzeit.
Häufig gestellte Fragen
TSL Automation Solutions
Marketingleiterin, TSL Automation Solutions
Sanjana berichtet über Trends in der Industrieautomation, Produkteinführungen und Technologiethemen für TSL Automation Solutions, einen Distributor für HMI, Panel-PCs und Embedded-Computing-Systeme mit Sitz in Mumbai, der Hersteller in ganz Indien und weltweit beliefert.
Brauchen Sie Hilfe bei der Produktauswahl?
Unser Team in Mumbai empfiehlt Ihnen das passende HMI, den passenden Panel-PC oder das passende Embedded-System für Ihre Anwendung.
TSL Automation kontaktieren