Componenti di un sistema di visione artificiale: telecamera, obiettivo, illuminazione e PC
Indice dei contenuti
Un sistema di visione artificiale ha cinque parti operative: una telecamera che trasforma il pezzo in pixel, un obiettivo che stabilisce il campo visivo e la nitidezza, l'illuminazione che crea il contrasto di cui il software ha bisogno, un'interfaccia (GigE Vision, USB3 Vision o CoaXPress) che porta le immagini al computer e il PC che esegue l'ispezione e comunica al PLC se accettare o scartare. Un errore comune è sbagliare una delle prime tre e poi provare a rimediare con un computer più potente.
Di seguito, ogni componente nell'ordine in cui andrebbe specificato, poi come dimensionare il PC: CPU, NVIDIA Jetson o GPU dedicata, con porte PoE e slot per frame grabber conteggiati correttamente.
Che cosa c'è in un sistema di visione artificiale
Da un controllo etichetta con una sola telecamera a una linea di ispezione superficiale multicamera, la catena è la stessa:
- Trigger: un fotosensore o un encoder indica alla telecamera quando il pezzo è in posizione.
- Illuminazione: si attiva, spesso in strobo, in modo che la caratteristica risalti.
- Obiettivo e telecamera: formano l'immagine e la digitalizzano.
- Interfaccia e cablaggio: portano l'immagine all'host, spesso con l'alimentazione della telecamera.
- PC di visione: esegue il software di ispezione (strumenti basati su regole, un modello di AI addestrato, o entrambi).
- Uscita: un segnale al PLC, un deviatore di scarto e una registrazione di tracciabilità.
Specificate prima la fisica e per ultimo il calcolo: il computer vede solo il contrasto e la risoluzione che l'ottica fornisce.
La telecamera per visione artificiale: risoluzione, sensore e otturatore
Partite dalla più piccola caratteristica che dovete vedere, non dal numero di megapixel riportato su una scheda tecnica. Un articolo sui fondamenti degli obiettivi su Vision Systems Design indica come riferimenti operativi circa 3 pixel sulla larghezza di una caratteristica per il rilevamento, 4 per l'orientamento, 10 per il riconoscimento e 16 per l'identificazione (Vision Systems Design, 2024).
Un esempio pratico: dovete rilevare un graffio di 0,2 mm su un campo visivo largo 100 mm. A 3 pixel per caratteristica, sono 100 / 0,2 x 3 = 1500 pixel sul campo. Un sensore largo circa 2000 pixel lo copre con margine. Per classificare il difetto e non solo trovarlo, la regola dei 10 pixel porta a 5000 pixel, oppure a un campo visivo più piccolo per telecamera.
Altre scelte sulla telecamera che contano quanto la risoluzione:
- Area scan o line scan: area scan per pezzi singoli; line scan per materiale continuo (nastro, lamiera, film) o cilindri fatti ruotare davanti alla telecamera.
- Monocromatica o a colori: scegliete il colore solo quando il colore è il difetto.
- Otturatore globale o rolling: i pezzi in movimento richiedono un otturatore globale, o uno strobo abbastanza breve da congelare il movimento.
- Frame rate: pezzi al secondo più un margine.
L'obiettivo: lunghezza focale, distanza di lavoro e contrasto
L'obiettivo decide quanta parte del pezzo rientra nel sensore e quanto sono nitidi i bordi. La prima approssimazione abituale è lunghezza focale = (larghezza del sensore x distanza di lavoro) / campo visivo orizzontale (Vision Systems Design).
Esempio: un sensore largo 8,8 mm, una distanza di lavoro di 300 mm e il campo visivo di 100 mm di cui sopra danno 8,8 x 300 / 100 = 26,4 mm. Gli obiettivi standard esistono a passi fissi e, poiché lunghezza focale e campo visivo sono inversamente proporzionali, scegliere l'obiettivo standard di un passo più corto del valore calcolato dà un campo leggermente più ampio invece di tagliare il pezzo. Qui si tratta di un obiettivo da 25 mm.
Altre due verifiche prima di ordinare:
- Copertura del sensore: il cerchio immagine dell'obiettivo deve coprire la diagonale del sensore, altrimenti gli angoli vengono vignettati.
- Contrasto alla vostra risoluzione: lo stesso articolo indica il 20% di contrasto come minimo generale per la visione artificiale. Un obiettivo economico su un sensore ad alta risoluzione offre il numero di pixel senza il dettaglio.
Illuminazione: il componente che decide se funziona
L'illuminazione è dove si vince gran parte dell'ispezione. La guida all'illuminazione di Keyence la raggruppa in tre metodi (selezione dell'illuminazione Keyence):
| Metodo | Come funziona | Luci tipiche | Adatto a |
|---|---|---|---|
| Riflessione speculare | L'obiettivo riceve la riflessione diretta dalla superficie | Coassiale, ad anello, a barra | Pezzi piani lucidi, marcature incise o stampate sul metallo, bordi del vetro |
| Riflessione diffusa | L'obiettivo riceve luce diffusa in modo uniforme | A basso angolo, ad anello, a barra, a cupola | Riflessi su film e pezzi lucidi curvi, scheggiature e texture su gomma scura |
| Trasmessa (retroilluminazione) | Luce da dietro; l'obiettivo vede una silhouette | Retroilluminazione ad area, a barra | Contorni, presenza di fori, spazi e dimensioni |
Anche il colore conta. La stessa guida osserva che un oggetto illuminato con il proprio colore complementare appare quasi nero, che la luce rossa attraversa più facilmente i film (utile per leggere una stampa sotto un involucro) e che l'infrarosso può ridurre la riflessione superficiale su alcuni materiali. Provate l'illuminazione su pezzi reali buoni e difettosi prima di fissare telecamera e obiettivo; una luce migliore spesso sostituisce un algoritmo più complesso.
Interfacce delle telecamere: GigE Vision, USB3 Vision e CoaXPress
L'interfaccia determina la lunghezza del cavo, la larghezza di banda, se la telecamera può essere alimentata dal cavo dati e che cosa serve al PC dal suo lato. GigE Vision e USB3 Vision usano entrambe l'interfaccia di programmazione GenICam, quindi il software scritto per un produttore di telecamere di solito funziona anche con un altro (A3 GigE Vision, A3 USB3 Vision).
| GigE Vision | USB3 Vision | CoaXPress 2.0 | |
|---|---|---|---|
| Ente normativo | A3 (AIA) | A3 (AIA) | JIIA |
| Collegamento | Gigabit Ethernet; 10 GigE e aggregazione di collegamenti dalla v2.0 | USB 3.x, 5 Gbps teorici su USB 3.0 | Fino a 12,5 Gbps per connessione (CXP-12); quattro connessioni danno 50 Gbps |
| Lunghezza del cavo | Fino a 100 m su CAT5e/CAT6; supportata anche la fibra | Cinque metri passivi, di più con cavi attivi | 30 m a 12,5 Gbps, 72 m a 6,25 Gbps, oltre 100 m a 3,125 Gbps |
| Alimentazione sul cavo | Sì, con Power over Ethernet | Sì, alimentazione e dati su un solo cavo | Sì, dati, controllo, trigger e alimentazione su un solo cavo coassiale |
| Lato host | Una porta Ethernet per telecamera o uno switch; porte PoE se le telecamere sono alimentate | Porte USB 3, preferibilmente su controller separati | Frame grabber PCIe |
| Impiego ideale | La maggior parte delle celle di produzione, tratte lunghe, multicamera | Tratte corte, celle compatte, banchi di prova | Telecamere ad alta velocità o ad alta risoluzione, line scan |
Fonti: A3 GigE Vision (la v2.0 ha aggiunto 10 GigE nel novembre 2011), A3 USB3 Vision, L-com per la velocità di USB 3.0, Euresys su Vision Systems Design per CoaXPress 2.0 e la JIIA che ospita CoaXPress.
Una novità recente: il comitato tecnico GigE Vision di A3 ha approvato GigE Vision 3.0 il 17 aprile 2026, aggiungendo un'opzione di streaming RDMA (RoCEv2) per velocità molto più elevate con basso carico sulla CPU (A3). Conta se pianificate una dorsale 10 GigE o più veloce, meno per una tipica cella di ispezione di piccole dimensioni.
Dimensionare il PC di visione: CPU, Jetson o GPU dedicata
Scegliete la classe di calcolo in base al tipo di software, poi adattate l'I/O delle telecamere. Gli strumenti basati su regole (analisi dei blob, misura dei bordi, pattern match, OCR) spesso funzionano su una CPU moderna. I modelli di deep learning per i difetti richiedono un acceleratore: un modulo NVIDIA Jetson o una GPU discreta. Misurate il tempo di inferenza del vostro modello reale sull'hardware candidato prima dell'acquisto; la nostra guida al dimensionamento della GPU illustra i calcoli.
| Classe | Quando è adatta | Esempio (dalla gamma Avalue che forniamo) | I/O telecamere in scheda |
|---|---|---|---|
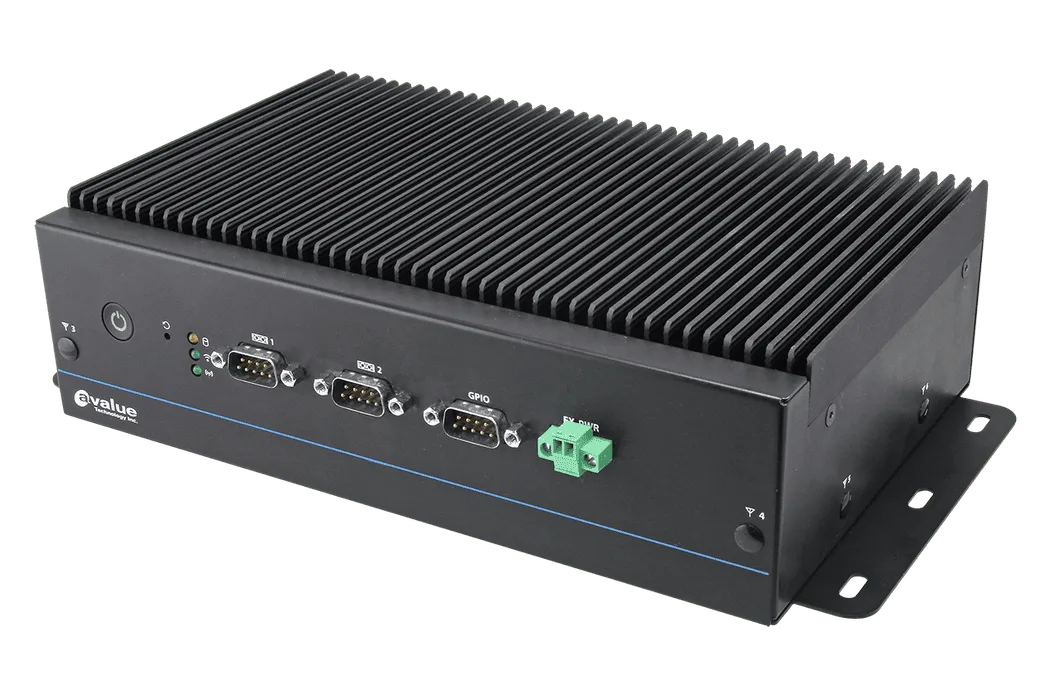
| Box x86 senza ventola con PoE | Ispezione basata su regole, codici a barre e OCR, AI leggera | EMS-TGL-PSE: Intel Core i7/i5/i3 di 11a generazione, senza ventola, da -40 a 60°C nella versione ad ampio range di temperatura | 4 porte PoE IEEE 802.3af (60 W totali) o 2 porte 802.3at, a seconda della versione; ingresso 9-36 V DC |
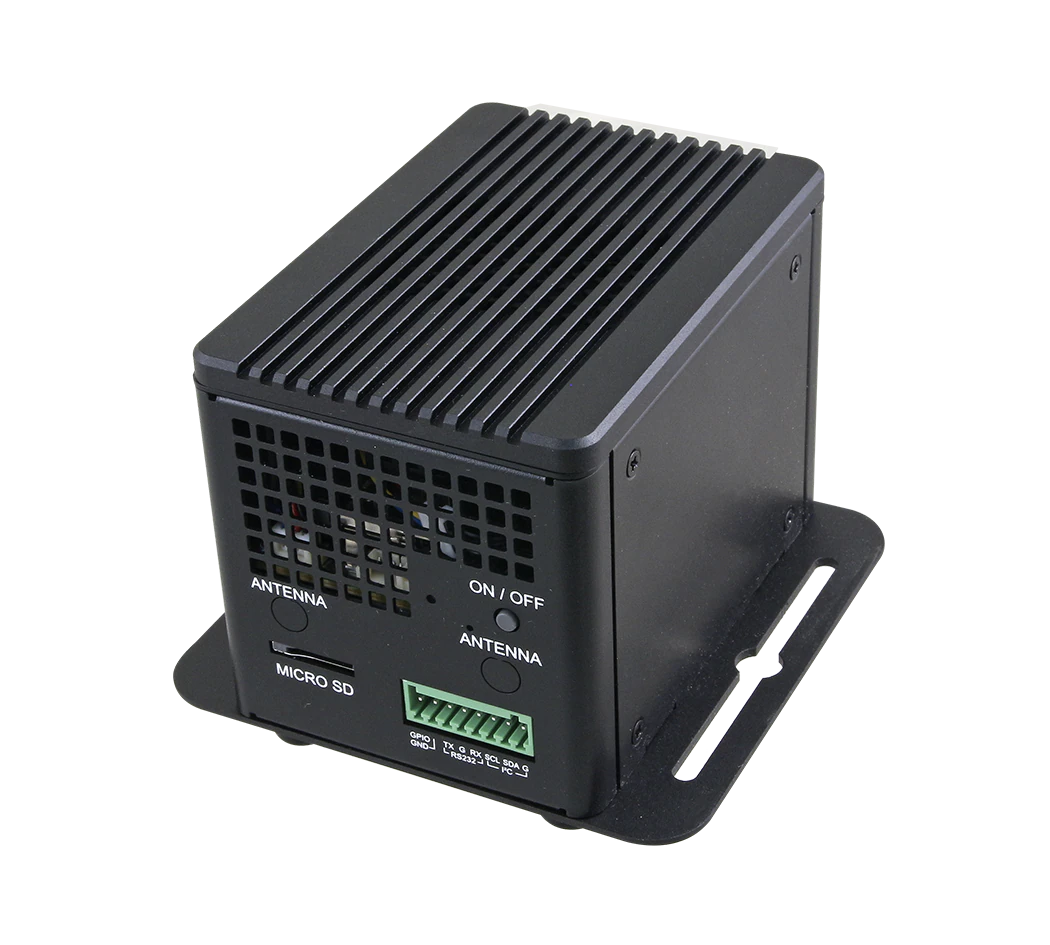
| Jetson di fascia base | Da una a poche telecamere con un modello AI compatto | AIB-NW01: Jetson Orin Nano (20/40 TOPS) o Orin NX (70/100 TOPS), da -15 a 60°C | 2 x GbE, 4 x USB 3.1 |
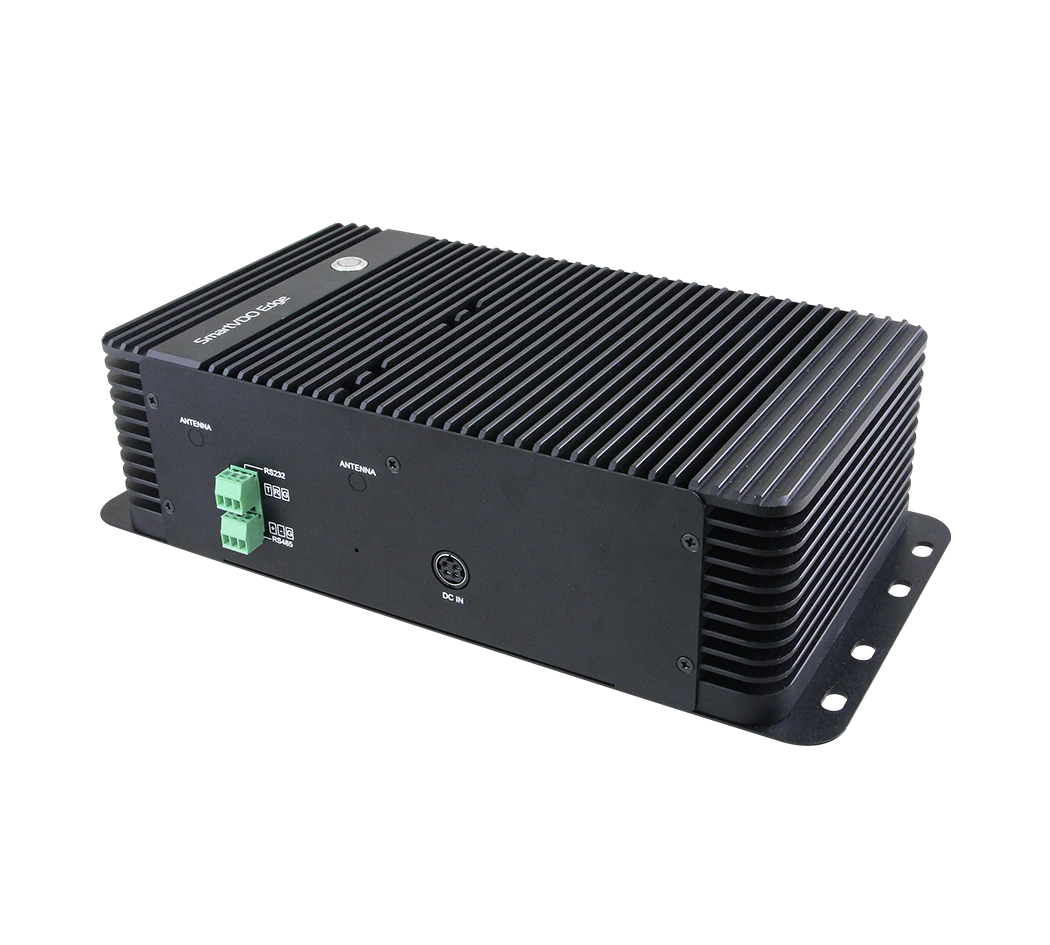
| Jetson di fascia media | Più telecamere, teste MIPI | AIB-NINX-S: Jetson Orin NX 8/16 GB, 70/100 TOPS, senza ventola | 8 lane MIPI CSI-2 interne, 4 x USB 3.2 Gen2; scheda PSE opzionale con 4 porte 802.3af |
| Jetson di fascia alta | Molte telecamere, schede di acquisizione GMSL2 o SDI, modelli più pesanti | AIB-NIAO-S: Jetson AGX Orin 32/64 GB, 200/275 TOPS | 16 lane MIPI CSI-2, 2 slot PCIe Gen3 x4 per schede di acquisizione opzionali, scheda PSE opzionale con 8 porte 802.3af |
| Workstation con GPU discreta | Strumenti AI basati su Windows, modelli più grandi, una GPU | BMX-P820A (barebone): Core i7 di 14a generazione, NVIDIA RTX A2000 Ada opzionale, alimentatore ATX da 300 W, da 0 a 40°C | Uno slot PCIe x16 più tre slot Gen3 cablati x1 |
| Server multi-GPU | Ispezione centralizzata per molte linee, riaddestramento dei modelli | GAI-ERS-Series: Intel Xeon, 4U, alimentatore da 1300 W, da 0 a 35°C | 4 slot PCIe Gen5 x16 e 3 slot Gen5 x4, 2 x 10GbE |
I valori provengono dalle schede prodotto del nostro sito.
Conteggio delle porte PoE e budget di potenza
Il PoE risparmia un cavo di alimentazione per telecamera, ma verificate il budget totale, non solo il numero di porte. Secondo IEEE 802.3af una porta fornisce fino a 15,4 W, dei quali 12,95 W sono garantiti alla telecamera dopo le perdite sul cavo; 802.3at (PoE+) porta il valore a 30 W sulla porta e 25,5 W sul dispositivo (DigiKey). Quattro porte 802.3af a pieno carico richiederebbero 61,6 W alla sorgente, mentre la scheda dell'EMS-TGL-PSE indica 60 W totali su tutte le porte PoE. Sommate la potenza riportata nella scheda tecnica delle vostre telecamere e delle eventuali luci alimentate in PoE e, se siete vicini al limite, usate uno switch PoE alimentato separatamente.
Slot per frame grabber e NIC
Le telecamere CoaXPress richiedono un frame grabber PCIe, e un grabber quad CXP-12 richiede uno slot con un numero sufficiente di lane elettriche per sostenere la sua banda. Leggete la larghezza elettrica, non la dimensione fisica. Sul BMX-P820A solo lo slot 1 è un collegamento x16 completo; gli altri tre sono x1 dal punto di vista elettrico, quindi con una GPU nello slot 1 è adatto a telecamere GigE o USB3 anziché a un grabber multi-lane. Un sistema con più slot x16, come la GAI-ERS-Series, può ospitare insieme una GPU e un grabber. Per GigE Vision, contate una porta Ethernet per telecamera (o uno switch con uplink sufficiente) e mantenete la rete di stabilimento su una porta separata.
Ambiente e ciclo di vita
Adattate il range operativo al quadro. I sistemi Jetson e il box x86 senza ventola indicati sopra sono dati fino a 60°C con ricircolo d'aria; gli esempi di workstation con GPU e di server sono dati per 0-40°C e 0-35°C e vanno installati in un contenitore climatizzato o in una sala server. Verificate inoltre la finestra di supporto del sistema operativo e la disponibilità dei ricambi per tutta la vita della linea.
Una checklist delle specifiche
- Dettaglio più piccolo, campo visivo, pezzi al minuto e decisione richiesta (rilevare, misurare, classificare, leggere).
- Pixel necessari secondo la regola 3/4/10/16, poi risoluzione e frame rate della telecamera.
- Distanza di lavoro, lunghezza focale e qualità dell'obiettivo a quella risoluzione.
- Metodo e colore dell'illuminazione, verificati su campioni reali buoni e difettosi.
- Interfaccia in base a lunghezza del cavo e banda; contare i watt PoE o le lane del frame grabber.
- Classe di calcolo in base al software e al tempo di inferenza misurato per immagine.
Per le basi di ciò che fa la visione artificiale, vedere Cos'è la visione artificiale; per il rilevamento dei difetti basato su AI in linea, vedere computer vision per l'ispezione della qualità; e per capire quando bastano una NPU o una CPU, leggete NPU, GPU o CPU per l'inferenza edge AI. La nostra pagina delle soluzioni di visione artificiale raggruppa l'hardware per applicazione.
Come può aiutarvi TSL
TSL Automation Solutions, con sede a Mumbai, è distributore autorizzato Avalue e Cermate dal 2015 e spedisce in tutto il mondo. Per la visione artificiale forniamo la parte di calcolo: box PC PoE senza ventola come l'EMS-TGL-PSE, box PC AI NVIDIA Jetson (AIB-NW01, AIB-NINX-S, AIB-NINX-SC, AIB-NIAO-S), workstation predisposte per GPU come il BMX-P820A e server multi-GPU della GAI-ERS-Series. Provate il selettore prodotti oppure mettete due candidati a confronto nello strumento di confronto. Indicate nella richiesta il numero di telecamere, l'interfaccia e la risoluzione, così che slot, budget PoE e range operativo possano essere verificati rispetto alle schede tecniche.
Inviateci i codici dei modelli e le quantità: vi risponderemo con disponibilità e tempi di consegna entro un giorno lavorativo.
Domande frequenti
TSL Automation Solutions
Responsabile marketing, TSL Automation Solutions
Sanjana si occupa di tendenze dell'automazione industriale, lanci di prodotto e approfondimenti tecnologici per TSL Automation Solutions, distributore con sede a Mumbai di HMI, Panel PC e sistemi di computing embedded al servizio dei produttori in India e nel mondo.
Ha bisogno di aiuto per scegliere il prodotto giusto?
Il nostro team di Mumbai può consigliarle l'HMI, il Panel PC o il sistema embedded giusto per la sua applicazione.
Contatti TSL Automation